

Описание
Pixhawk 2,1 UAV/UAS/ROV автопилот, система управления полетом для радиоуправляемой модели
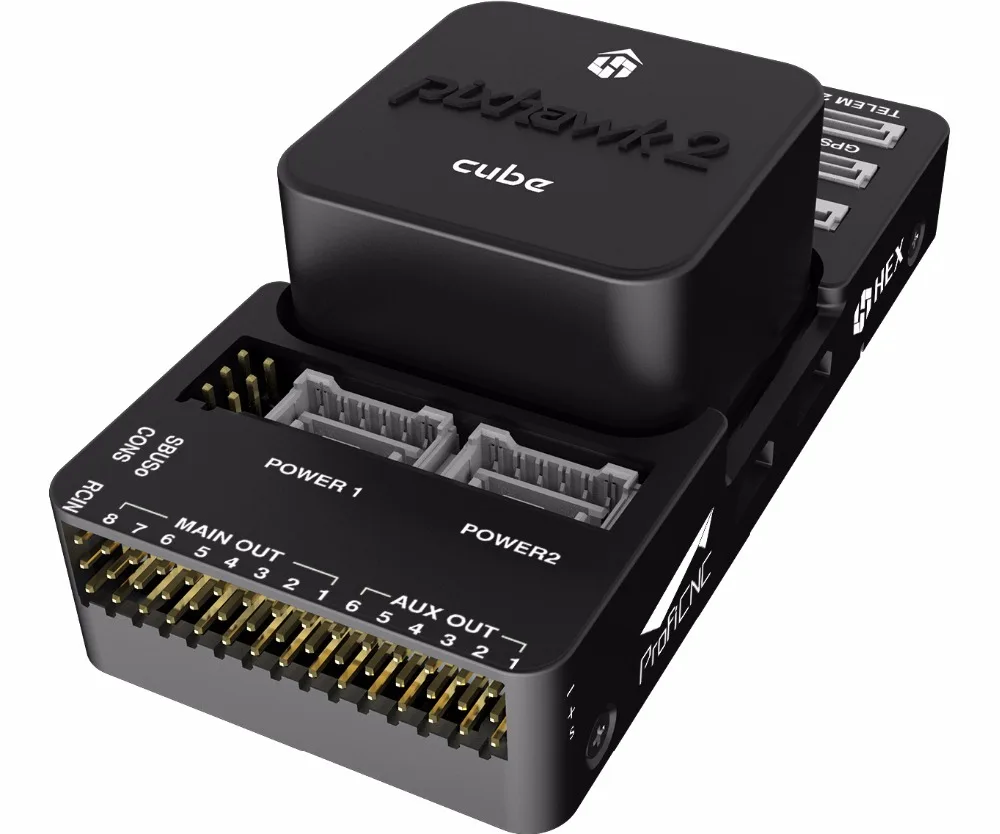
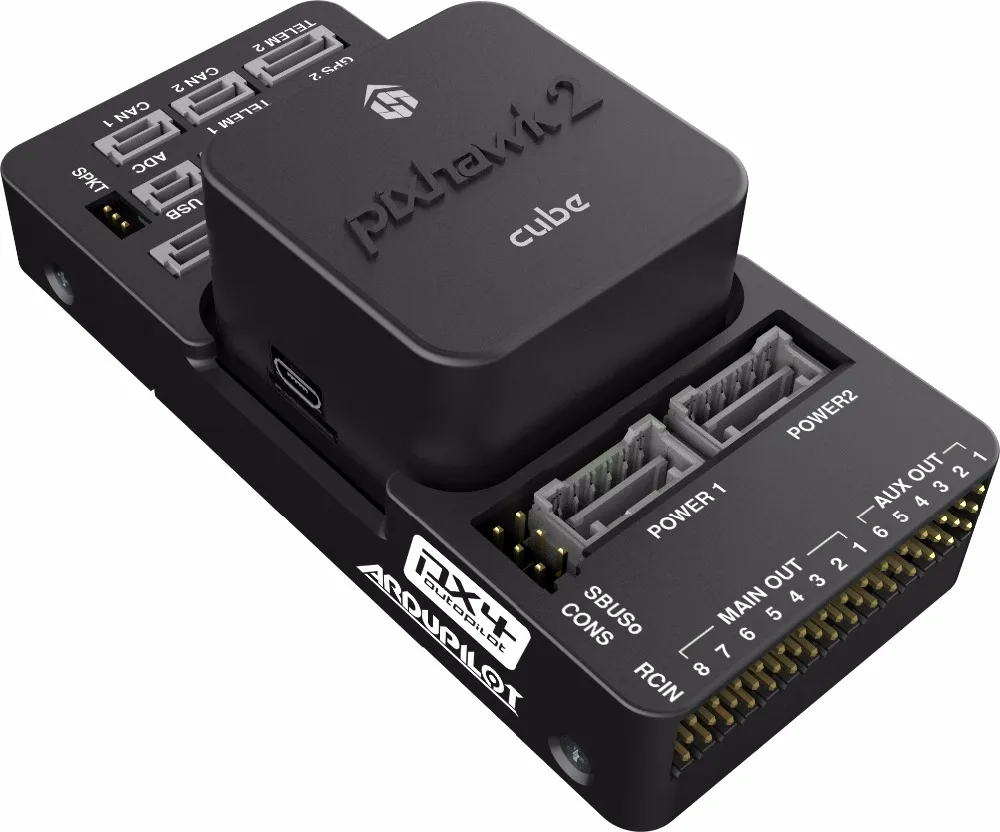
Высокоожидаемый Контроллер полета нового поколения PIXHAWK PX4
• Интегрированный, одиночный контроллер полета платы/коробки.
• Достаточно ввода/вывода для большинства приложений без расширения.
• Улучшенная Простота в использовании.
• Улучшенная производительность датчика.
• Улучшенные ресурсы микроконтроллера.
• Повышенная надежность и снижение сложности интеграции.
• Снижение стоимости производства и производства.
Ключ дизайн очков
• Все в одном дизайне с интегрированным FMU и IO и большим количеством портов ввода/вывода.
• Улучшенная технологичность, предназначенная для более простого монтажа и дизайна корпуса.
• Отдельные источники питания для FMU и IO (см. раздел power architecture).
• Бортовой аккумулятор резервного копирования для FMU и IO SRAM/RTC.
• Совместимость со стандартным блоком питания.
Контроллер полета Pixhawk ГСМ основная плата
• STM32F427; flash 2MiB, ram 256KiB.
• Бортовой 16KiB SPI FRAM
• MPU9250 или ICM 20 xxxintegrated акселерометр/гироскоп
• MS5611 Баро
• Все датчики, подключенные через SPI.
• Интерфейсы Micro SD через SDIO.
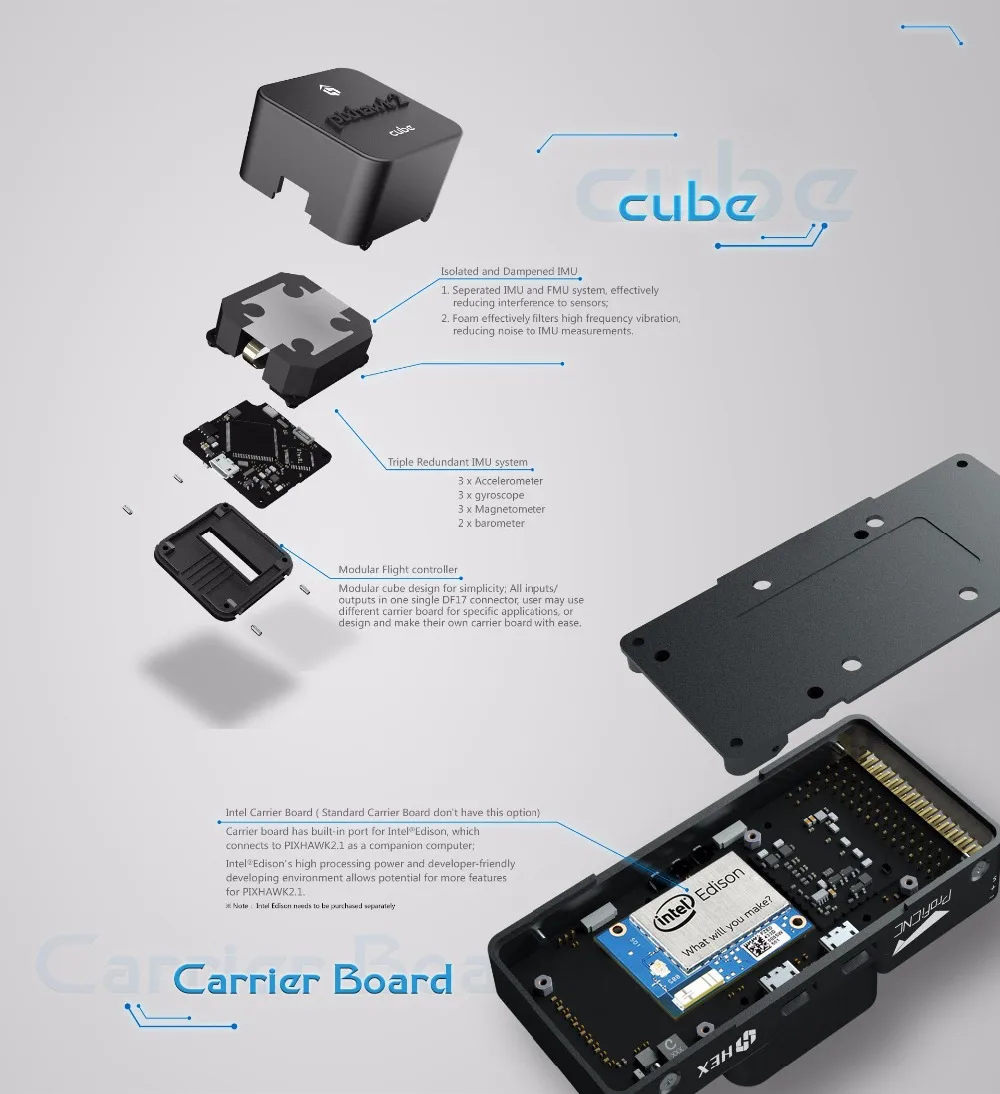
Вибрации с ограничителем и амортизатором и инерционным измерительным доска
• LSM303D интегрированный акселерометр/магнитометр.
• L3GD20 гироскутер.
• MPU9250 или ICM 20xxx гироскоп/Аксель
• MS5611 Баро
• Все датчики, подключенные через SPI.
Порты ввода/вывода
• 14 PWM сервовыходов (8 от IO, 6 от FMU).
• Входы R/C для CPPM, Spektrum/DSM и S. Bus.
• Аналоговый/PWM RSSI вход.
• Сервовыход S. Bus.
• Водонепроницаемость: 5 общего назначения последовательный порт, 2 с полного потока управление двумя I2C порты
• Один сетевой модуль (небуферизированный, для Короткие кабели не рекомендуется использовать).
• Два CAN Businterface.
• 3 аналоговые входа
• Высокомощный Пьезозуммер. (На расширительной плате)
• Мощный светодиодный RGB. (I2C драйвер совместимыми подключенными внешне только)
• Переключатель безопасности/светодиодный.
Список функций, измененных на Pixhawk 2 от Pixhawk
Три IMU
-Это состоит из 2 на доске IMU
-1 крепится к FMU
Две Бортовые компасы
-Это состоит из 1 на доске IMU
-1 фиксируется на FMU
Два барос
-1 на IMU (этот Баро, скорее всего, будет удален в пользу выделенного внешнего барометра
-1 фиксируется на FMU
Двойной Мощность вход
-Это устраняет возможность избыточности от Servo rail и заменяет его на специальный Второй разъем питания
-Специальный Диод Зенера защиты питания и Фет были добавлены для защиты от напряжения более 5,6 В, применяемого кAux вход 2
-Это только на "PRO" несущая плата mini carrier board по-прежнему рисует резервную копию от servo rail.
Только 2 канала FMU PWM на мини-переносной плате. (Всего 10 ШИМ)
Двойной внешний I2C
-Это позволяет для соединения элементов, чтобы либо I2C порт, что потенциально может привести к два gps/Mag блоки для того, чтобы не могут быть включенным без журналов коллизий.
GPS_Puck с безопасной и светодиодный (доступен отдельно)
-Один блок gps/Mag/RGB/кнопка безопасности
Контроллер полета Pixhawk 2 ID оборудования
-I физический идентификатор оборудования был добавлен в I/O Pixhawk2. Это требует программного обеспечения для определения платы для целей отладки. Это единственный непрограммный метод, чтобы сказать два Pixhawks раздельно.
Дышащий светодиодный куб.Поставляется на твердом корпусе с настройками по умолчанию на булавке. Подключается к PWM pin, и как таковое может быть сделано для дыхания,
Контакты контроля мощности теперь направляются к чипу ввода/вывода, Это позволит зарегистрировать события питания во время перезагрузки inflight.
Кирпич ОК, резервное копирование ОК, и FMU 3,3 V все подключены к цифровой контакт на ввода/вывода через 220Ohm резистора.




Характеристики
- Предназначение
- Транспортные средства и Игрушки Дистанционного уПлита
- Материал
- Комбинированный материал
- Характеристики
- Сборка
- Бренд
- SUNFLYING
- Технические характеристики
- Значение 10
- Габаритные размеры
- /
- Колесная база
- Нижняя пластина
- Тип транспорта
- Самолеты
- Номер модели
- Pixhawk 2.1
- Расходный материал для инструментов
- Сборное стекло
- Периферийные устройства для дистанционного управления
- Autopilot Flight Controller
- Детали дистанционного управления и комплектующие
- Autopilot Flight Controller
- Детали для тюнинга и запчасти
- Autopilot Flight Controller
Сопутствующие товары


