

Описание
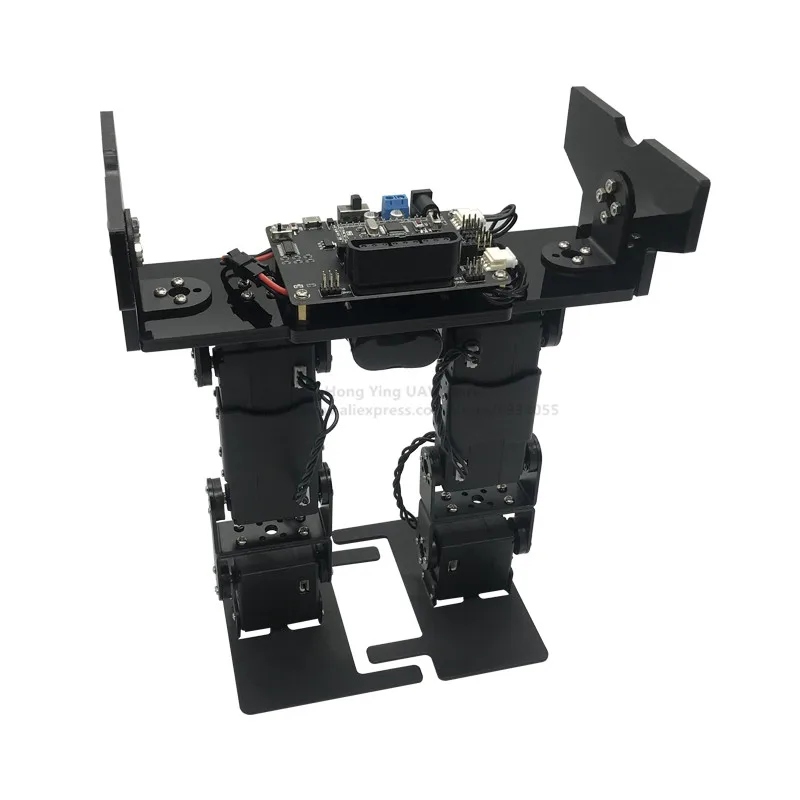
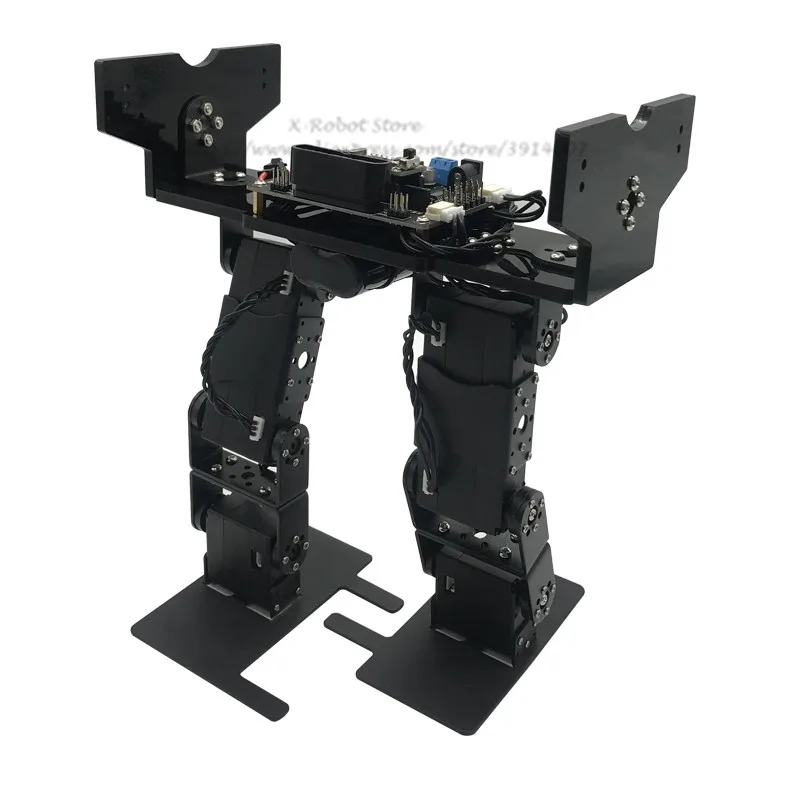
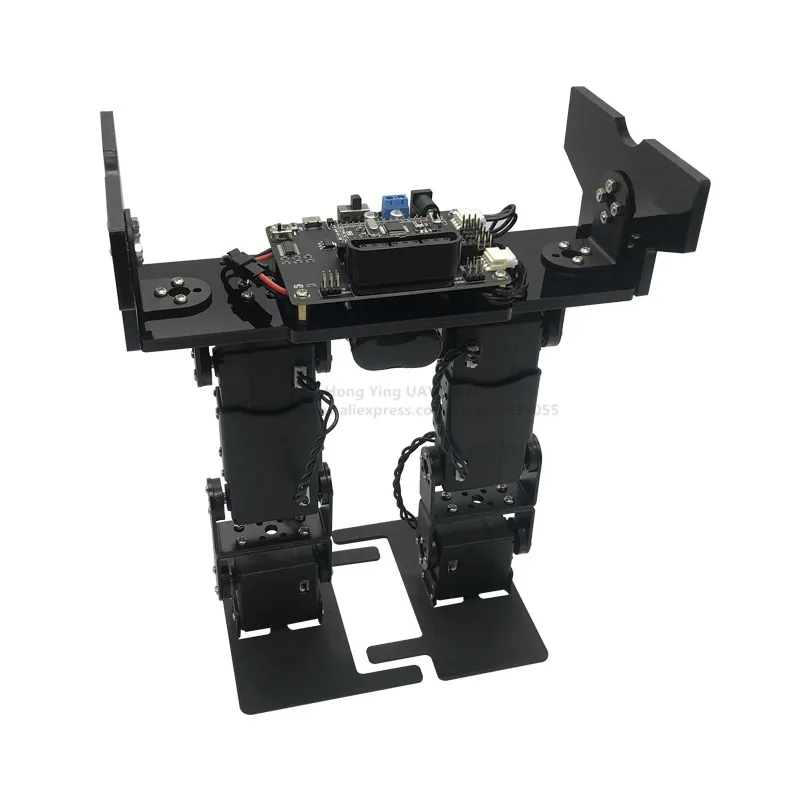
6DOF biped cross-foot робот соревнование по соревнованиям специальный Ходьба робот-робот соревнование/рулевое колесо
Новое обновление
1: предназначен для соревнований. Предоставляется отладочная китайская Группа действий для соревнований роботов
2: открытый источник обеспечивает схему платы управления и исходный код контроллера
3: чертеж структуры с открытым исходным кодом обеспечивает 3D чертежи SoliWorks
4: использование цифровых сервоприводов последовательного автобуса, проводка более простая и стабильная
5: графическое действие для отладки


Параметры кузова
Размер: 260*110*200 мм
Вес: 0,9 кг
Материал корпуса: смесь металла и акрила для большей прочности
Система питания
Батарея: 7,4 В 20C 220 мАч литиевая батарея
Срок службы: непрерывная работа в течение 60 мин
Степень свободы
Ножка: 3 ДОФ (каждая нога) * 2
Управление Системы
Аппаратная часть: контроллер сервопривода с открытым исходным кодом (версия 51/версия STM32 опционально)
Программное обеспечение для ПК: двуногий робот с открытым исходным кодом Vanbot
Другое параметры
Параметры рулевого механизма: двухосевой Интеллектуальный сервопривод последовательной шины, сверхвысокая точность, большой крутящий момент
Вес металлической шестерни: прибл. 60 г Размер 40*209*40,5 мм крутящий момент: 17 кг/см 7,2 в
Метод управления: управление компьютером в автономном режиме и управление мобильным телефоном


Характеристики
- Бренд
- jongkhurun
- Тип товара
- Модель
- Серийный номер производителя
- Монтаж и сборка
- Степень готовности
- Готовые товары
- Дистанционное управление
- Да
- Пол
- Унисекс
- Размер
- 25 см
- Предупреждение
- > 14 Years old
- Размеры
- 6DOF biped cross-foot robot
- Масштаб
- 1/60
- Версия
- Первое издание
- Возрастной диапазон
- > 14 лет
- Характеристики
- Готовые товары
- Номер модели
- 6DOF biped cross-foot robot
- Состояние
- Товары в наличии
- Тема
- Роботы
- Комплектация
- Части и компоненты для солдата / Набор солдатиков / Солдатики
- Материал
- Металл
- Вид анимации
- Китай
- Оригинальная упаковка
- Есть
- Тип куклы
- Механическое животное