


Описание
CUAV C-RTK gps Контроллер полета gps с защитной оболочкой для PIX PX4 Pixhawk pixhack
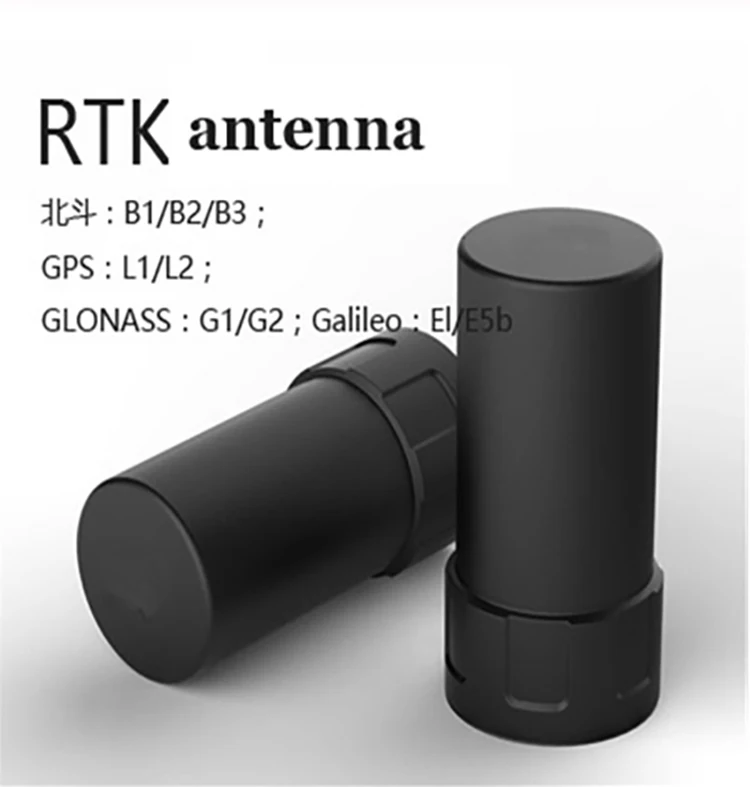
Высокоточное позиционирование: для многих применений дронов требуется более высокая точность, чем традиционные ГНСС предложения, такие как картографирование дронов, сельскохозяйственная съемка и высокая точность взлета и посадки.
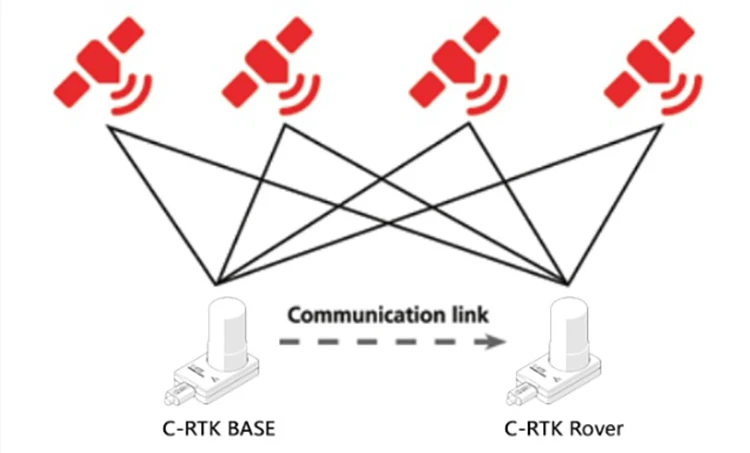
C-RTK-это кинематический модуль в реальном времени для массового рынка, запускаемый CUAV. Полная система RTK может быть составлена из двух модулей C-RTK (один для самолета и один для базовой станции)
Маленький корпус, большая мощность
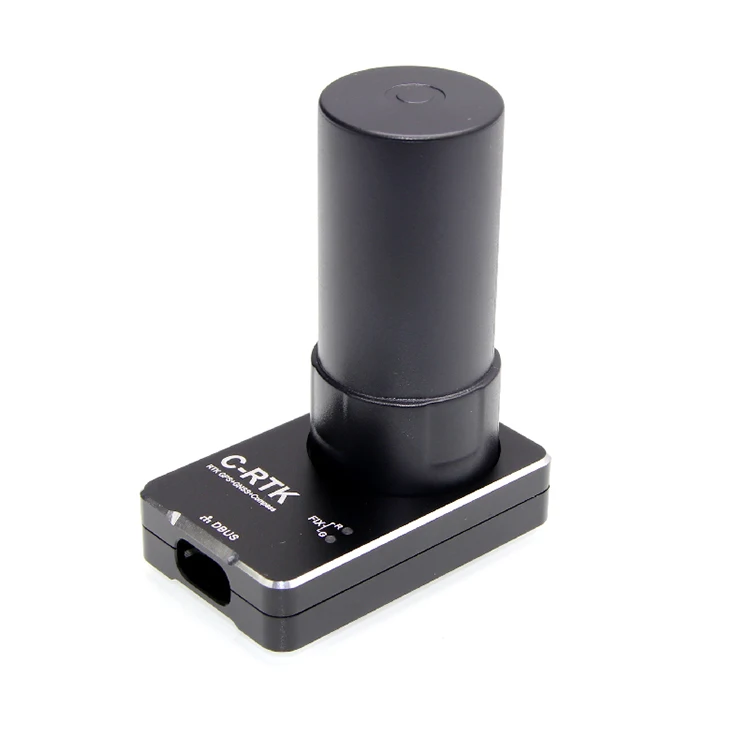
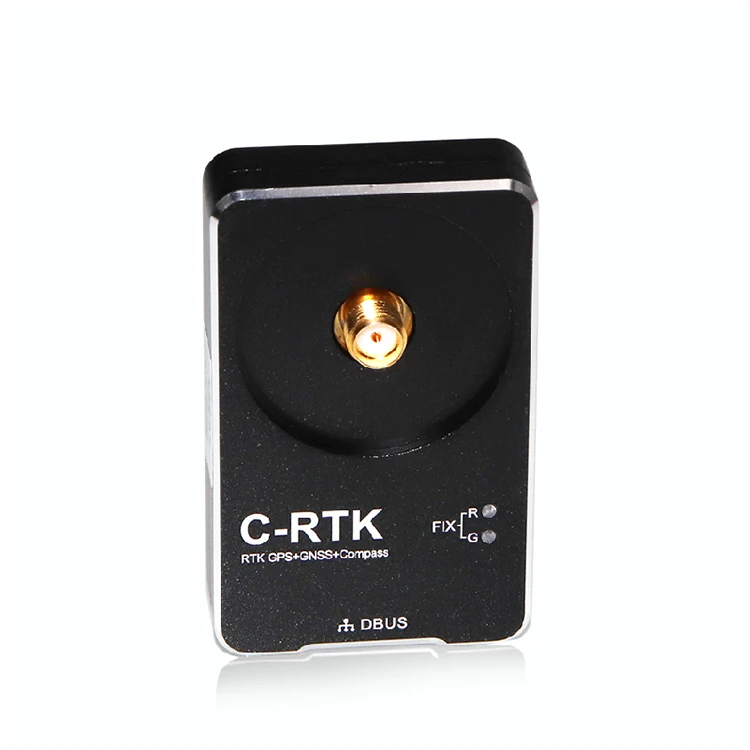
Интегрирование RTK gps (M8P) + GNSS система двойное позиционирование Модуль и компас геомагнитный компас всего в 53 мм X 32 мм Объем значительно уменьшает необходимость в установке самолета объем, повышает надежность и значительно снижает затраты на оборудование.
Корпус из алюминиевого сплава с ЧПУ
C-RTK использует корпус из алюминиевого сплава с ЧПУ, кроме снижения внешних электромагнитных помех, надежности и долговечности также имеют некоторые улучшения
Дизайн с двойным концом
Использование TYPE-C дизайна интерфейса, умное использование конструкции избыточности порта, конец самолета и наземный конец только нужно вставить различные конкретные линии данных может быть двойным переключением, удобным и быстрым итерацией, уменьшает эксплуатационные расходы
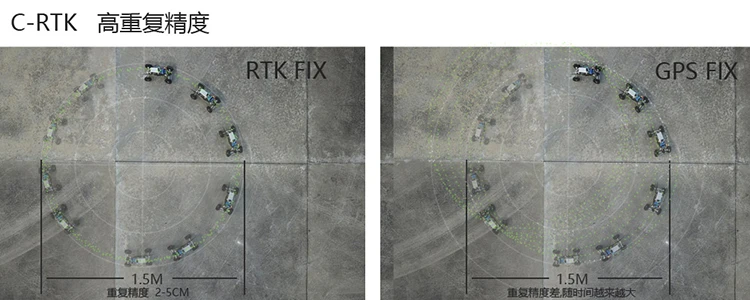
Уровень сантиметр позиционирования
Выполните Расширенный дифференциальный алгоритм, так что точность позиционирования сантиметра точность позиционирования.
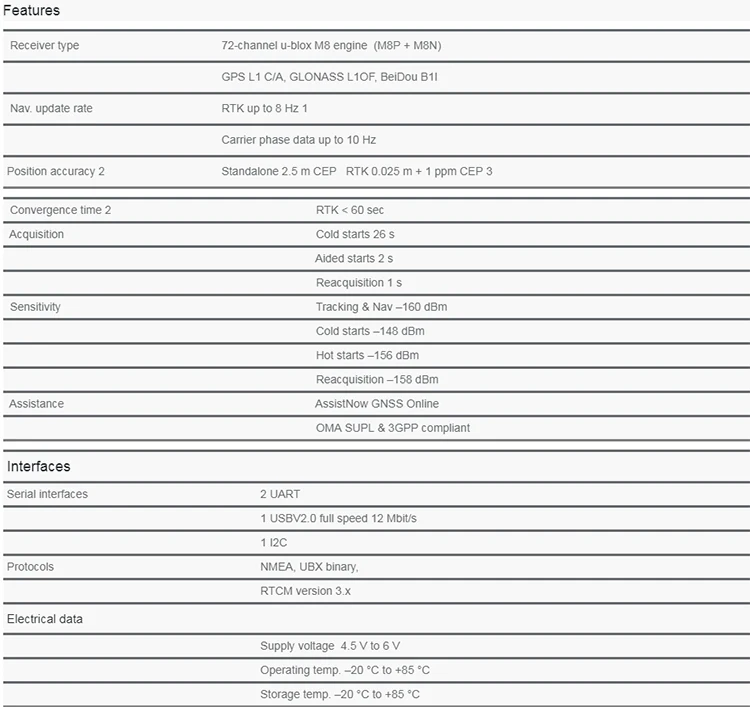


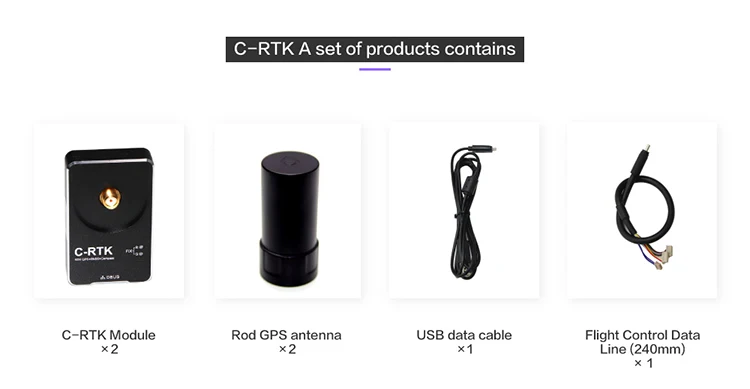
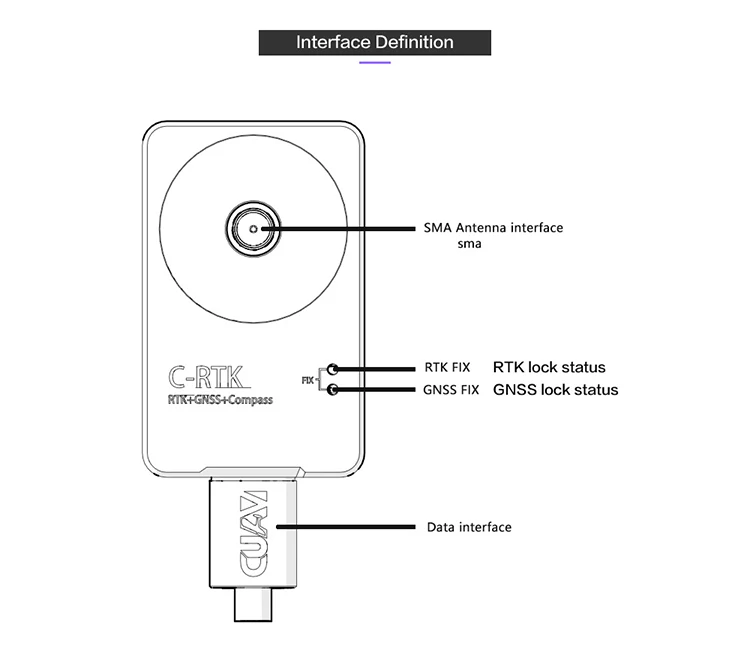
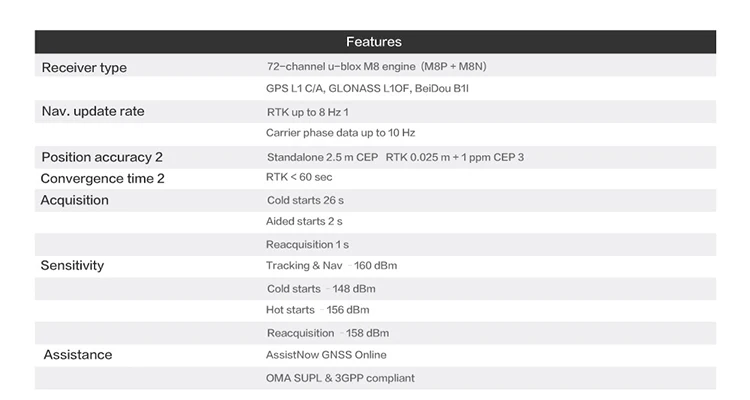
Обзор
C-RTK-это кинетический модуль в реальном времени, разработанный CUAV для массового рынка. Он может создать полную RTK систему с помощью двух C-RTK модулей (один для самолета и один для базовой станции).
Высокоточное позиционирование на сантиметровом уровне
Расширенные дифференциальные алгоритм используются для достижения точности позиционирования сантиметра точность позиционирования.
Для многих применений дронов требуется более высокая точность, чем традиционные предложения GNSS, такие как картографирование беспилотных летательных аппаратов, сельскохозяйственная съемка, и высокоточные варианты взлета и посадки. Дифференциальный модуль C-RTK быстро проходит через огромное большинство приложений, требующих точного позиционирования.
Маленький корпус, большая мощность
Интегрирование RTK gps (M8P) + GNSS система двойное позиционирование Модуль и компас геомагнитный компас всего в 53 мм X 32 мм Объем значительно уменьшает необходимость в установке самолета объем, повышает надежность и значительно снижает затраты на оборудование.
Корпус из алюминиевого сплава с ЧПУ
C-RTK использует корпус из алюминиевого сплава с ЧПУ, кроме снижения внешних электромагнитных помех, надежности и долговечности также имеют некоторые улучшения
Дизайн с двойным концом
Использование TYPE-C дизайна интерфейса, умное использование конструкции избыточности порта, конец самолета и наземный конец только нужно вставить различные конкретные линии данных может быть двойным переключением, удобным и быстрым итерацией, уменьшает эксплуатационные расходы
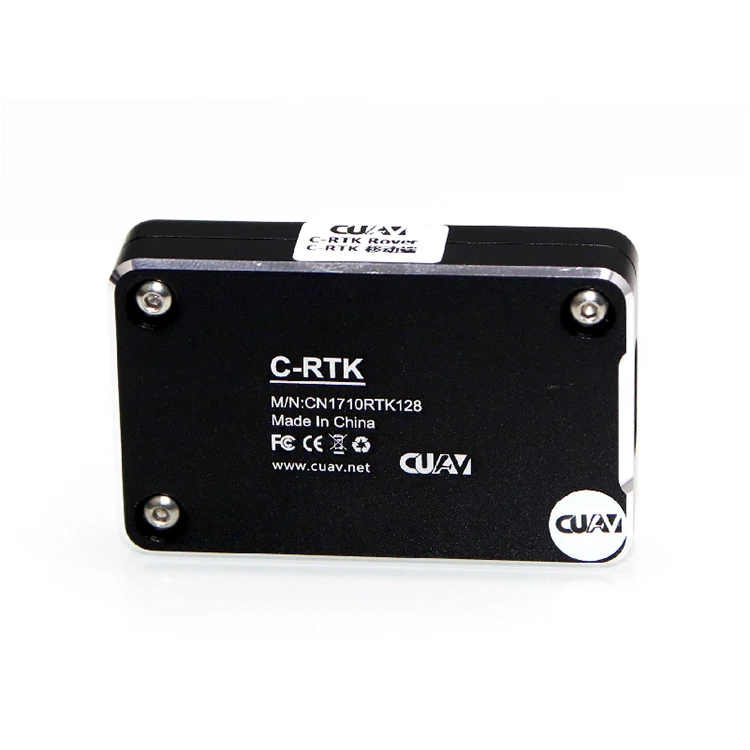
Фотографии продукта


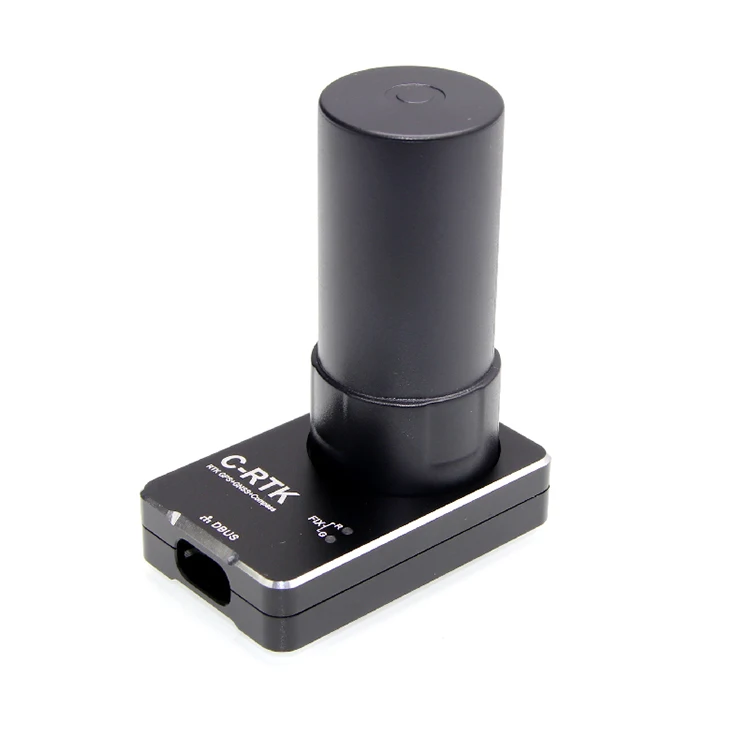


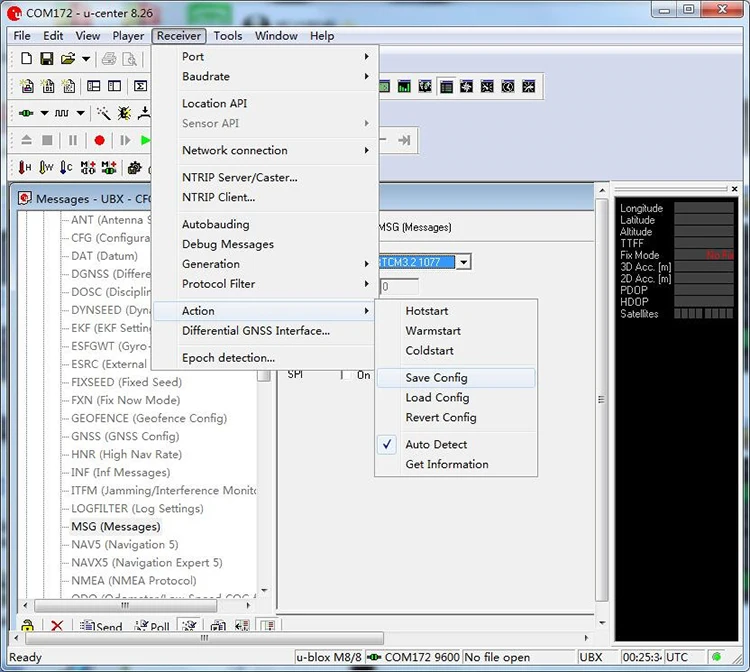
Материально-Размер: 15 см × 10 см × высота каблука 11 см
Логистический Вес: 0,1 кг/шт.
Характеристики
- Бренд
- CUAV
- Материал
- Composite Material
- Предназначение
- Транспортные средства и Игрушки Дистанционного уПлита
- Номер модели
- C-RTK
- Тип транспорта
- Самолеты
- Детали дистанционного управления и комплектующие
- Transmitters

