




Описание
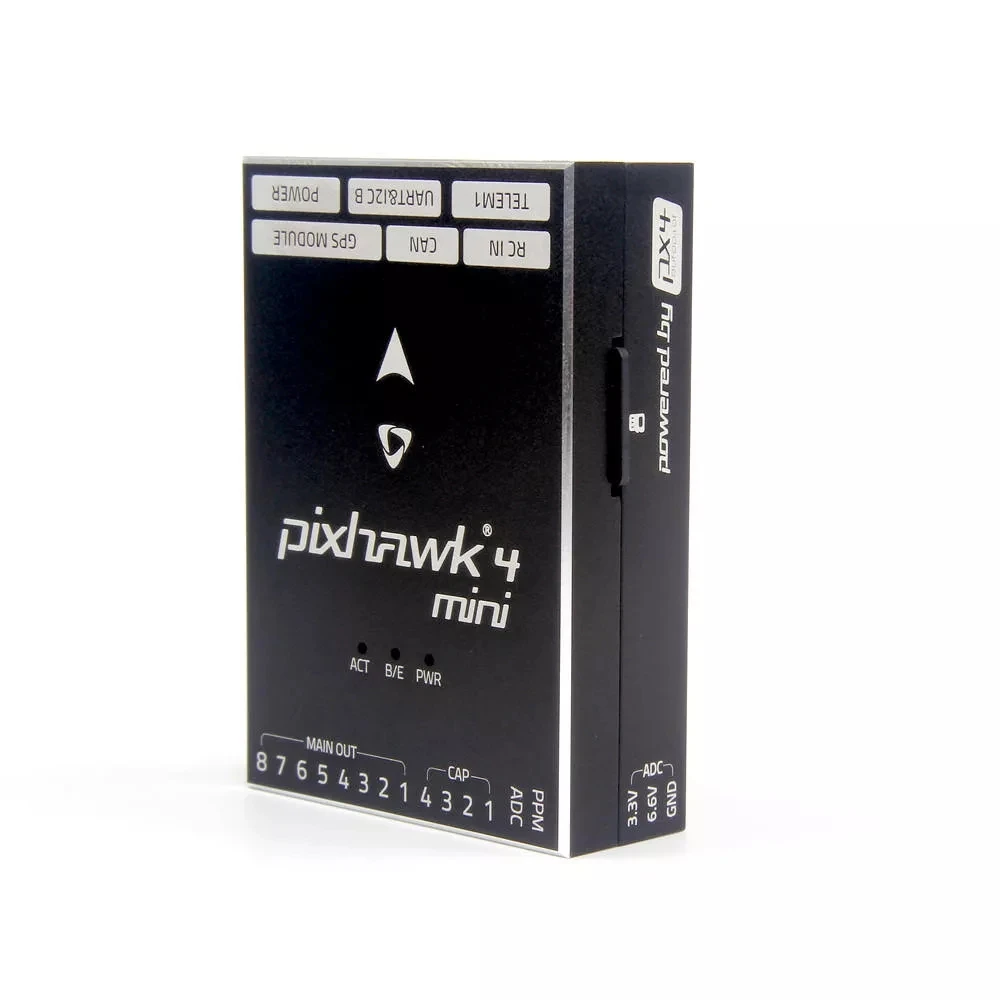
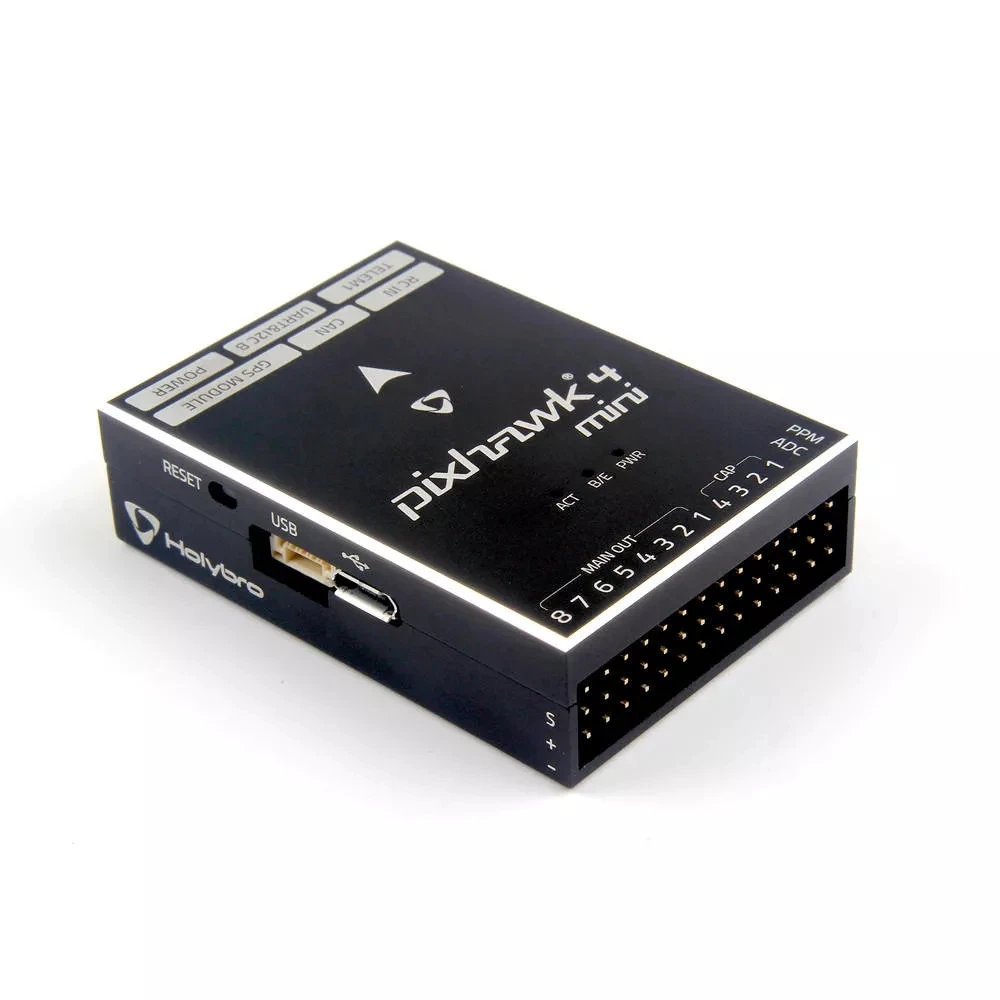
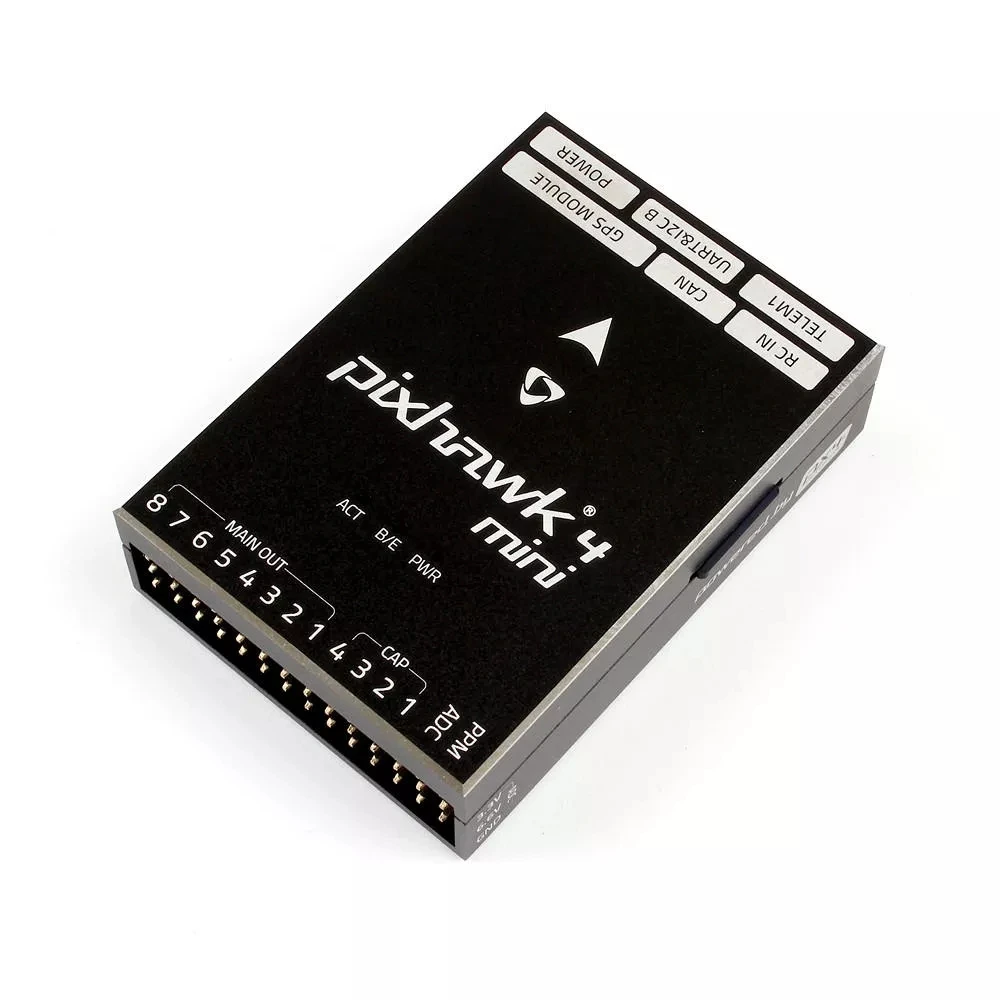
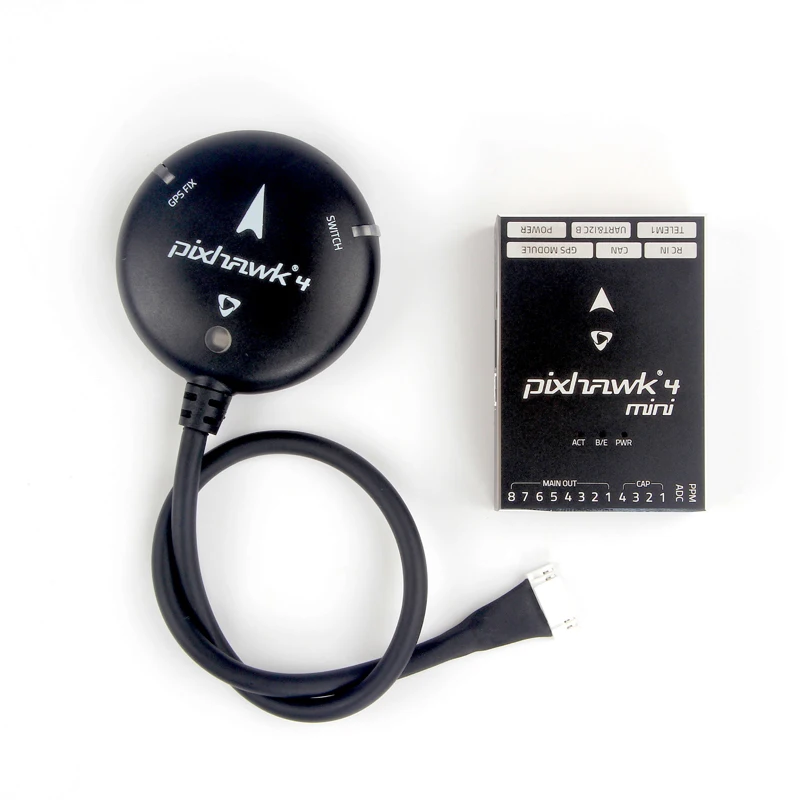
Holybro Pixhawk 4 мини-автопилот Контроллер полета W/PM06 управление питанием 5 V Выход для радиоуправляемого дрона
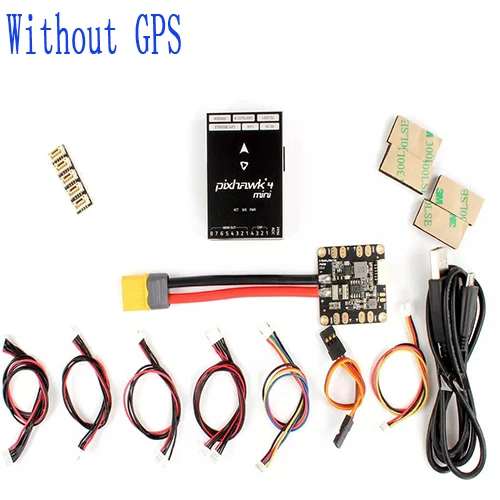
Посылка в комплекте (с gps)Pixhawk4 мини * 1Модуль gps Pixhawk4 * 1PM06 V2 плата управления питаниемПлата сплиттера IEC * 16-6 pin кабель (питание) * 14-4 pin кабель (CAN) * 1От 6 до 4 pin кабель (для передачи данных) * 16-4 pin и 4 pin "Y" кабель * 16-6 pin кабель (отладка) * 1PPM/SBUS выход кабель * 1XSR приемник кабель * 1Приемник DSMX кабель * 1Кабель приемника SBUS * 1Кабель USB * 1Крепление 'X'type складной sockel * 170 мм и 140 мм углеродный стержень stand off * 2Набор пены * 1Pixhawk4 мини Краткое руководство * 1Посылка в комплекте (без gps)Pixhawk4 мини * 1PM06 V2 плата управления питанием * 1Плата сплиттера IEC * 16-6 pin кабель (питание) * 14-4 pin кабель (CAN) * 1От 6 до 4 pin кабель (для передачи данных) * 16-4 pin и 4 pin "Y" кабель * 16-6 pin кабель (отладка) * 1PPM/SBUS выход кабель * 1XSR приемник кабель * 1Приемник DSMX кабель * 1Кабель приемника SBUS * 1Кабель USB * 1Набор пены * 1Pixhawk4 мини Краткое руководство * 1Pixhawk 4 Mini autopilot предназначен для инженеров и любителей, которые ищут возможности Pixhawk 4, но работают с меньшими дронами.Pixhawk 4 Mini использует процессор FMU и память от Pixhawk 4, устраняя при этом интерфейсы, которые обычно не используются. Это позволяетPixhawk 4 Mini, чтобы быть достаточно маленьким, чтобы поместиться в 250 мм гоночного дрона.Pixhawk 4 Mini был разработан и разработан в сотрудничестве с Holybro и Auterion. Он основан на стандарте дизайна Pixhawk FMUv5 и оптимизированДля запуска программного обеспечения управления полетом PX4.Параметры:Контроллер полета:Размеры: 38x55x15,5 ммРабочая температура:-40 ~ 85 °CОсновной процессор FMU: STM32F765, 32 бит Arm Cortex-M7, 216 МГц, 2 Мб памяти, 512кб ramБортовые датчики:-Accel/Gyro: ICM-20689-Accel/Gyro: BMI055-Магнитометр: IST8310-Барометр: MS5611Интерфейсы:-8 pwm-выходы-4 выделенных PWM/Capture входа на FMU-Выделенный вход R/C для CPPM-Выделенный вход R/C для Spektrum/DSM и S. Bus с аналоговым/ШИМ RSSI входом-3 последовательных порта общего назначения-2 I2C порты-3 шинам SPI-1 CANBUS для CAN ESC-Аналоговые входы для напряжения/тока батареи-2 дополнительных аналоговых входаМощность Системы:Входная мощность кирпича: 4,75 ~ 5,5 ВВход питания USB: 4,75 ~ 5,25 вВход сервопривода: 0 ~ 24 VМаксимальный ток чувствительности: 120APM06 плата управления питанием:Ток печатной платы: 120 АТок UBEC: 3A максВходная мощность: DC 7 V ~ 42 V (2 S ~ 10 S)Выходная мощность: DC 5,1 V ~ 5,3 VРазмеры: 35x35x5 ммМонтажное отверстие: 30,5 мм * 30,5 ммВес: 7 г




Характеристики
- Материал
- Комбинированный материал
- Технические характеристики
- Значение 2
- Колесная база
- Нижняя пластина
- Габаритные размеры
- 38x55x15.5mm
- Номер модели
- Holybro Pixhawk 4 Mini Autopilot Flight Controller
- Тип транспорта
- Вертолеты
- Расходный материал для инструментов
- Тип сборки
- Периферийные устройства для дистанционного управления
- ESC
- Предназначение
- Транспортные средства и Игрушки Дистанционного уПлита
- Детали для тюнинга и запчасти
- Переходник
- Характеристики
- Сборка
- Детали дистанционного управления и комплектующие
- Регуляторы скорости
Сопутствующие товары


