Описание

Описание продукта:
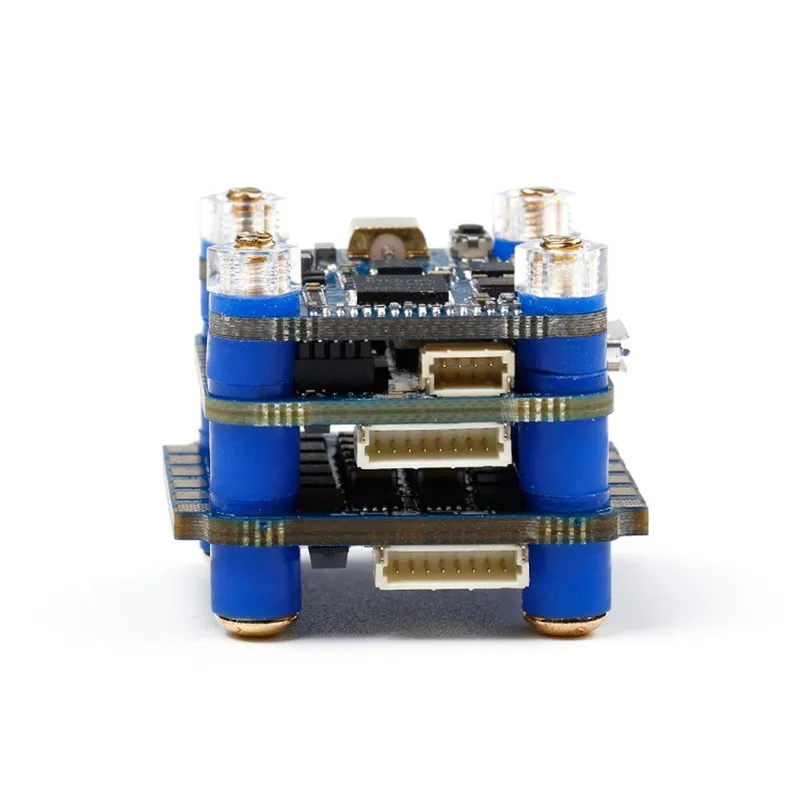
Sucex Min-W F4 TwinG/GY. RO FUSION-это Контроллер полета следующего поколения, который вам нужен для вашей следующей сборки. Этот FC готов ко всему с 4 UARTS. Благодаря чистой интуитивной раскладке, sucex Mini-W F4 TwinG делает установку ветерком.
-8-коннектор для проводов с клеммами, что позволяет просто подключать и воспроизводить соединение между FC и ESC
-10-коннектор для проводов с клеммами для sucex 500 mW VTX
Но реальная ma. gic этого контроллера полета находится в его двойной конфигурации GY RO.
TwinG использует две идентичные gy. ros ориентированные бок о бок с одним смещением 90 градусов от другого. Betaflight использует GY RO FUSION для смешивания и средней информации от обоих gy. ros, чтобы отправить гораздо чистый сигнал на PID контроллер контура! Меньше шума и меньше колебаний по дроссельной полосе без добавления каких-либо задержек! Фильтры программного обеспечения Betaflight могут быть понижены в большинстве случаев, что значительно уменьшает задержку.
С большим количеством мощности обработки и uarts, это идеальный Контроллер полета для long-ran.ge gps строит. И конфигурация TwinG делает его идеальным Fc для сборки, таких как macro quads, кинематографические съемочные установки и x-класс гонщиков, которые немного трогательной для настройки.
TwinG Gy. ro Setup
-Значение Betaflight target по умолчанию-«Gy. ro_to_use = both'/Gy. ro fusion-активный!
-Чтобы проверить текущее значение, используйте CLI и введите «получить gy. Ro», чтобы найти ответ.
-Измените настройки с помощью «SET gy ro_to_use =» и введите «save'.
-Чтобы получить самую надежную производительность или en. Счетчик шума, колебания и изогнутые Реквизиты: пожалуйста, используйте настройку по умолчанию «Оба».
-Для однократного использования Gy. ro, пожалуйста, используйте настройки для поиска и настройки для очистки gy. ro, но потеряйте динамическое слияние и усреднение.
-BF предлагает следующие двойные опции gy. ro: dual_gy ro_raw, dual_gy.ro, dual_gy.ro_diff, dual_gy.ro_combined.
-Диаграмма BlackboxLog: dual_gy.ro_raw debuching = [0] rol Gy. ro1, [1] Pitch Gy. ro1, [2] rol Gy. ro2, [3] Pitch Gy. ro2.
-На отображаемом графе будет отображаться Gy. ro_Raw чтение (без фильтров), оба gy. ros можно сравнить.
Спецификации sucex Mini-W F4
-MCU: 168 МГц STM32F405
-Gy. ro: TwinG ICM20689
-Blackbox: 32 Мб
-Betaflight OSD: Да
-BEC: 5 V 2.5A
-UART: 4
-BEC: 5 V 2.5A
-Телеметрия ESC: RX6
-INA Pad: nuart2
-Входное напряжение: 2-6 S, Макс 8 S
-Встроенное программное обеспечение:Betaflight_4.0.5_STM32F405.hex
-Интерфейс командной строки (CLI) Самосвал Файл:IFLIGHTF4_TWIN_G.config
-Размер: 27*27 мм/20*20 мм4 крепления
Физический
-Монтажное отверстие: 20*20 мм, 4 мм с люверсами 3 мм
-Размер: 31*31 мм
Sucex Mini-W 40A характеристики:
-MCU: STM32F051K66
-Датчик тока: Да
-Вход: 2-6 S lipo
-Телеметрия: Да
-Установочное отверстие: 20x20 мм, M4
-Цель: iFlight-BL32-4IN1
-BLHeliSuite загрузки:Http://www.mediafire.com/file/hkln8fcaif5s9l8/BLHeliSuite32_32616a.zip/file
-Постоянная: 40 ампер
-Взрыв: 45 Ампер
-Вес: 16,7 г
-Размеры: 31*31 мм (включая подушечки)
-Монтажные отверстия: 20*20 мм
-Поддержка Dshot1200, Proshot, Oneshot, Multishot
5,8G VTX колес
-Входное напряжение: 2-6 S
-48 стандартных каналов, A/B/E/F/R полоса
-Выходная мощность: яма/20/100/200/500 мВт
-Выход BEC: 5 В для камеры или FC
-Разъем RF: MMCX
-Формат видео: NTSC/PAL
-Размер: 26*26 мм/20*20 мм4 крепления
Посылка включает в себя:
-Sucex Mini-W F4 TwinG FC
-SucceX мини-Вт 40A BLHeli_32 4-в-1 ESC
-5,8 Г 500 МВт VTX




Характеристики
- Бренд
- IFLIGHT
- Материал
- Комбинированный материал
- Габаритные размеры
- as show
- Расходный материал для инструментов
- Тип сборки
- Периферийные устройства для дистанционного управления
- Other
- Характеристики
- Моторы
- Технические характеристики
- Значение 2
- Номер модели
- SucceX Mini-W F4
- Тип транспорта
- Вертолеты
- Детали для тюнинга и запчасти
- Other
- Детали дистанционного управления и комплектующие
- Other
Сопутствующие товары


