


Описание
Особенности:
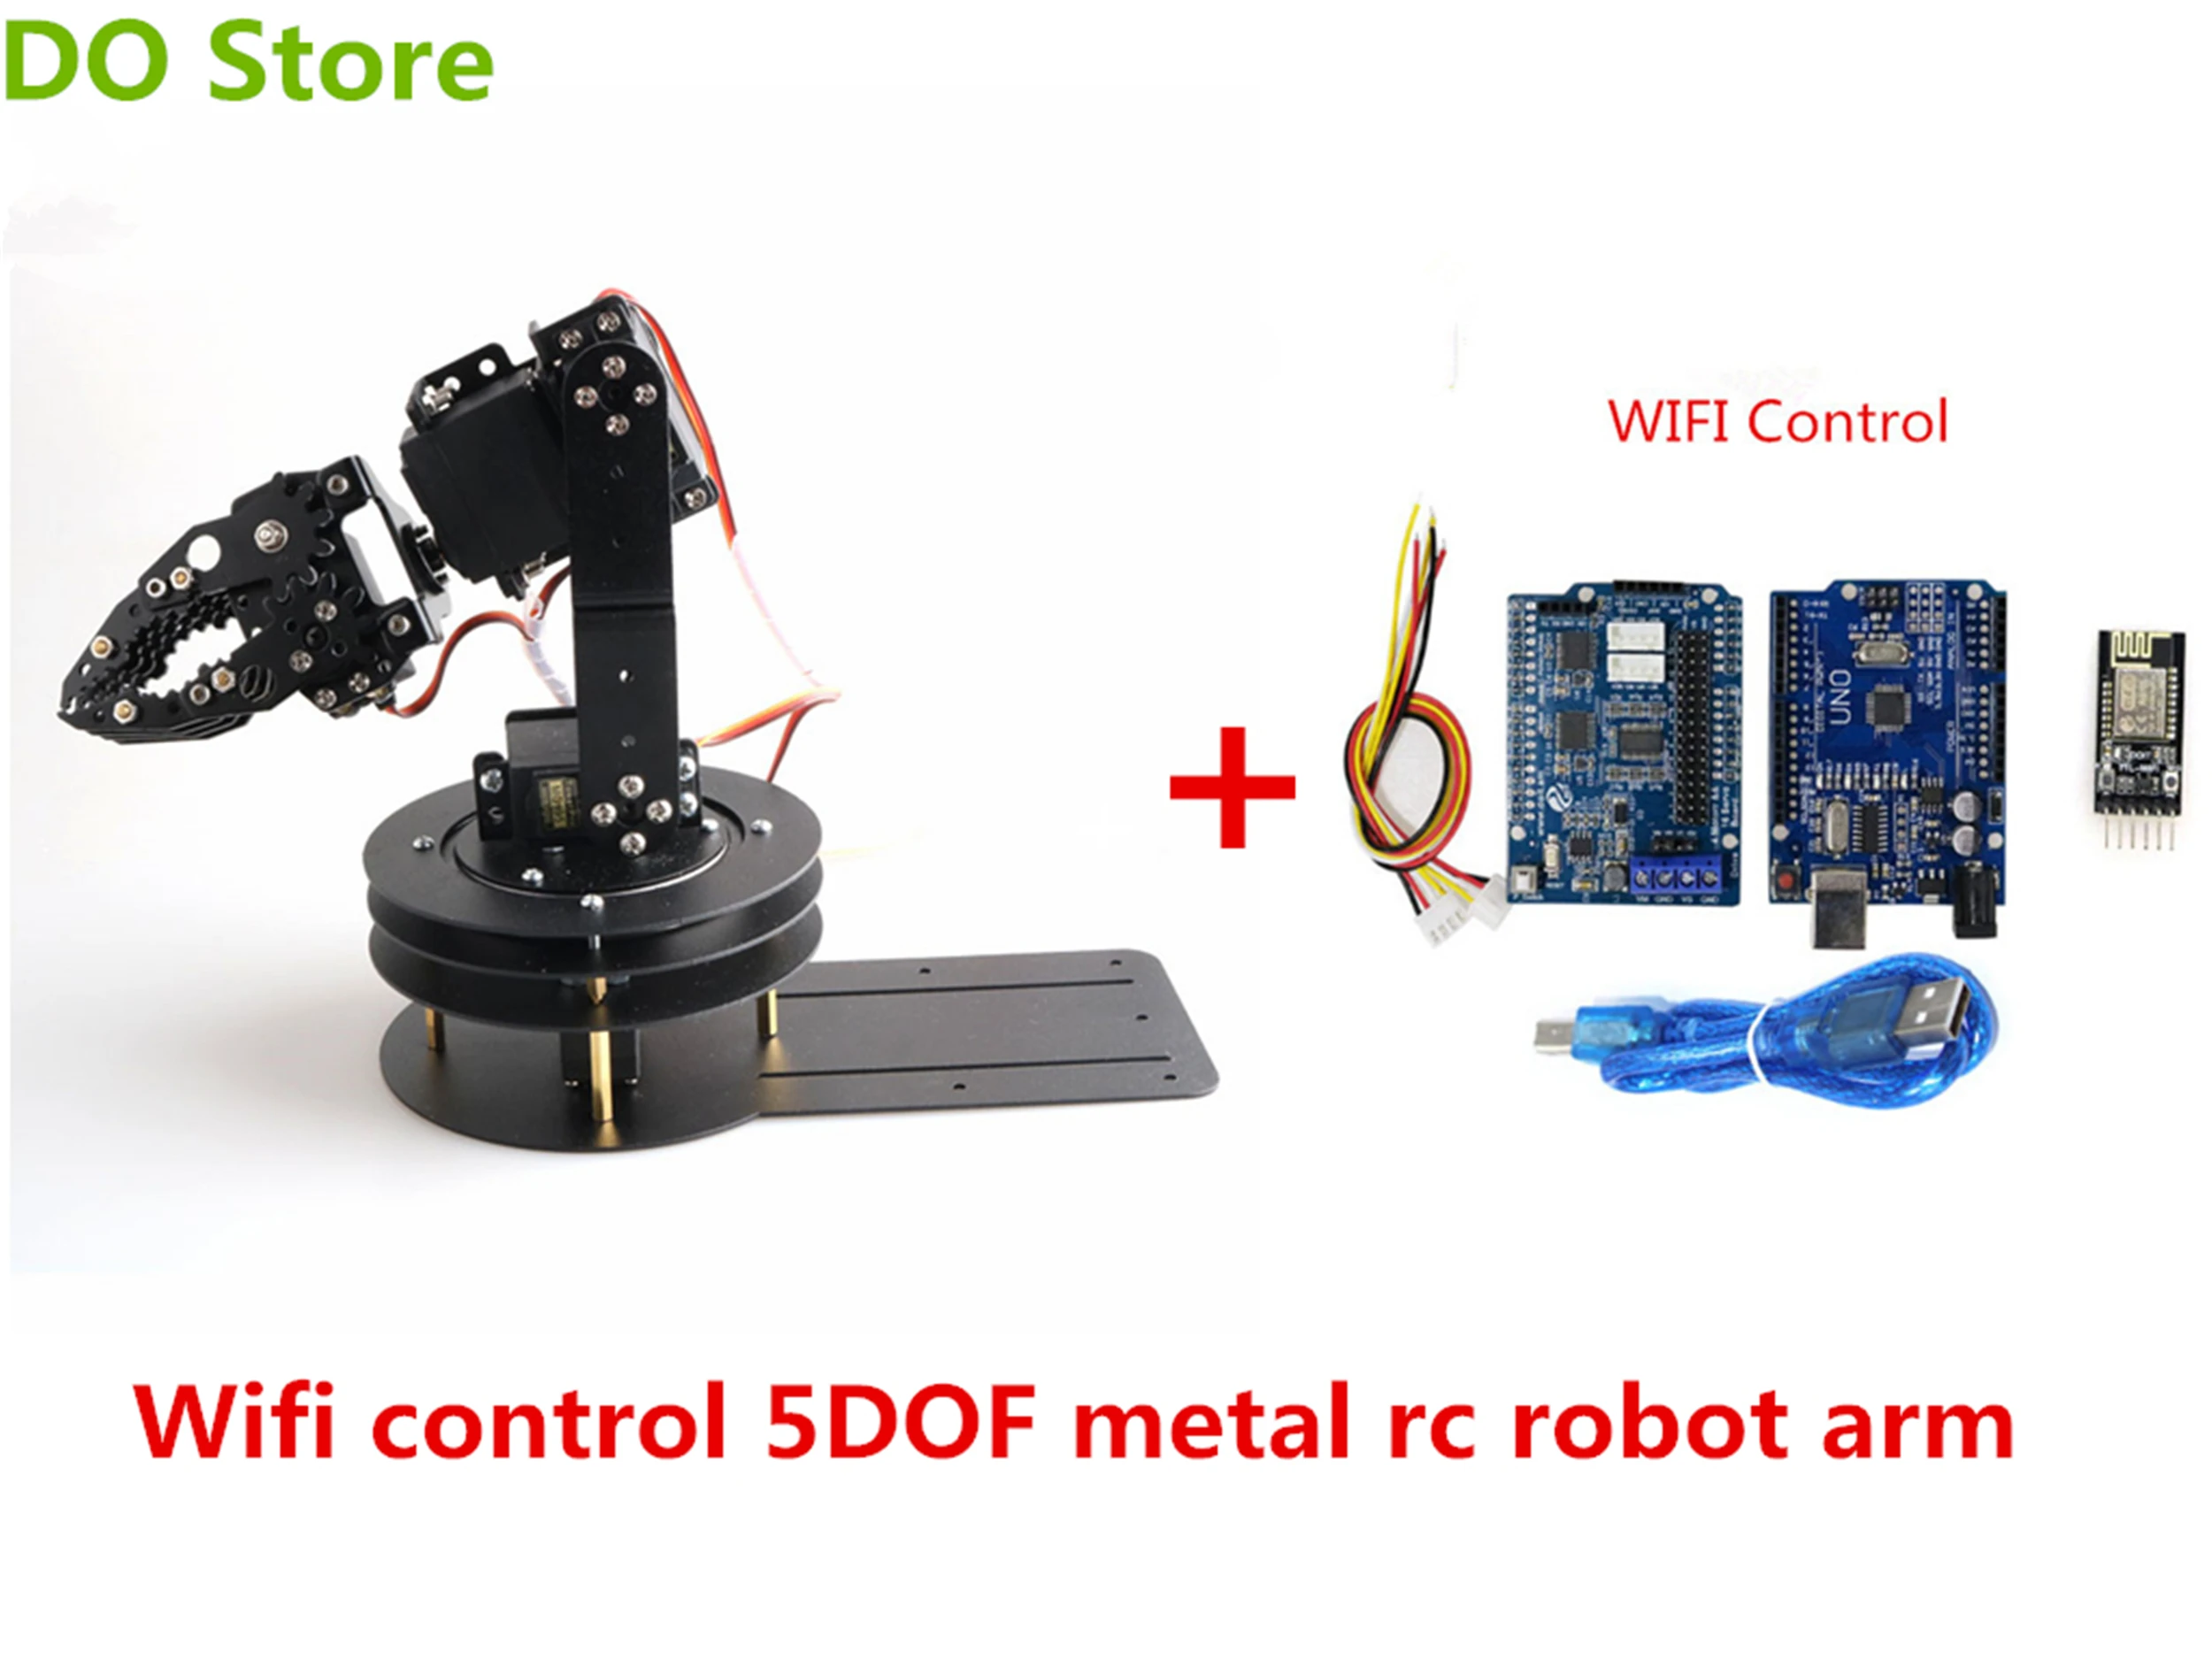
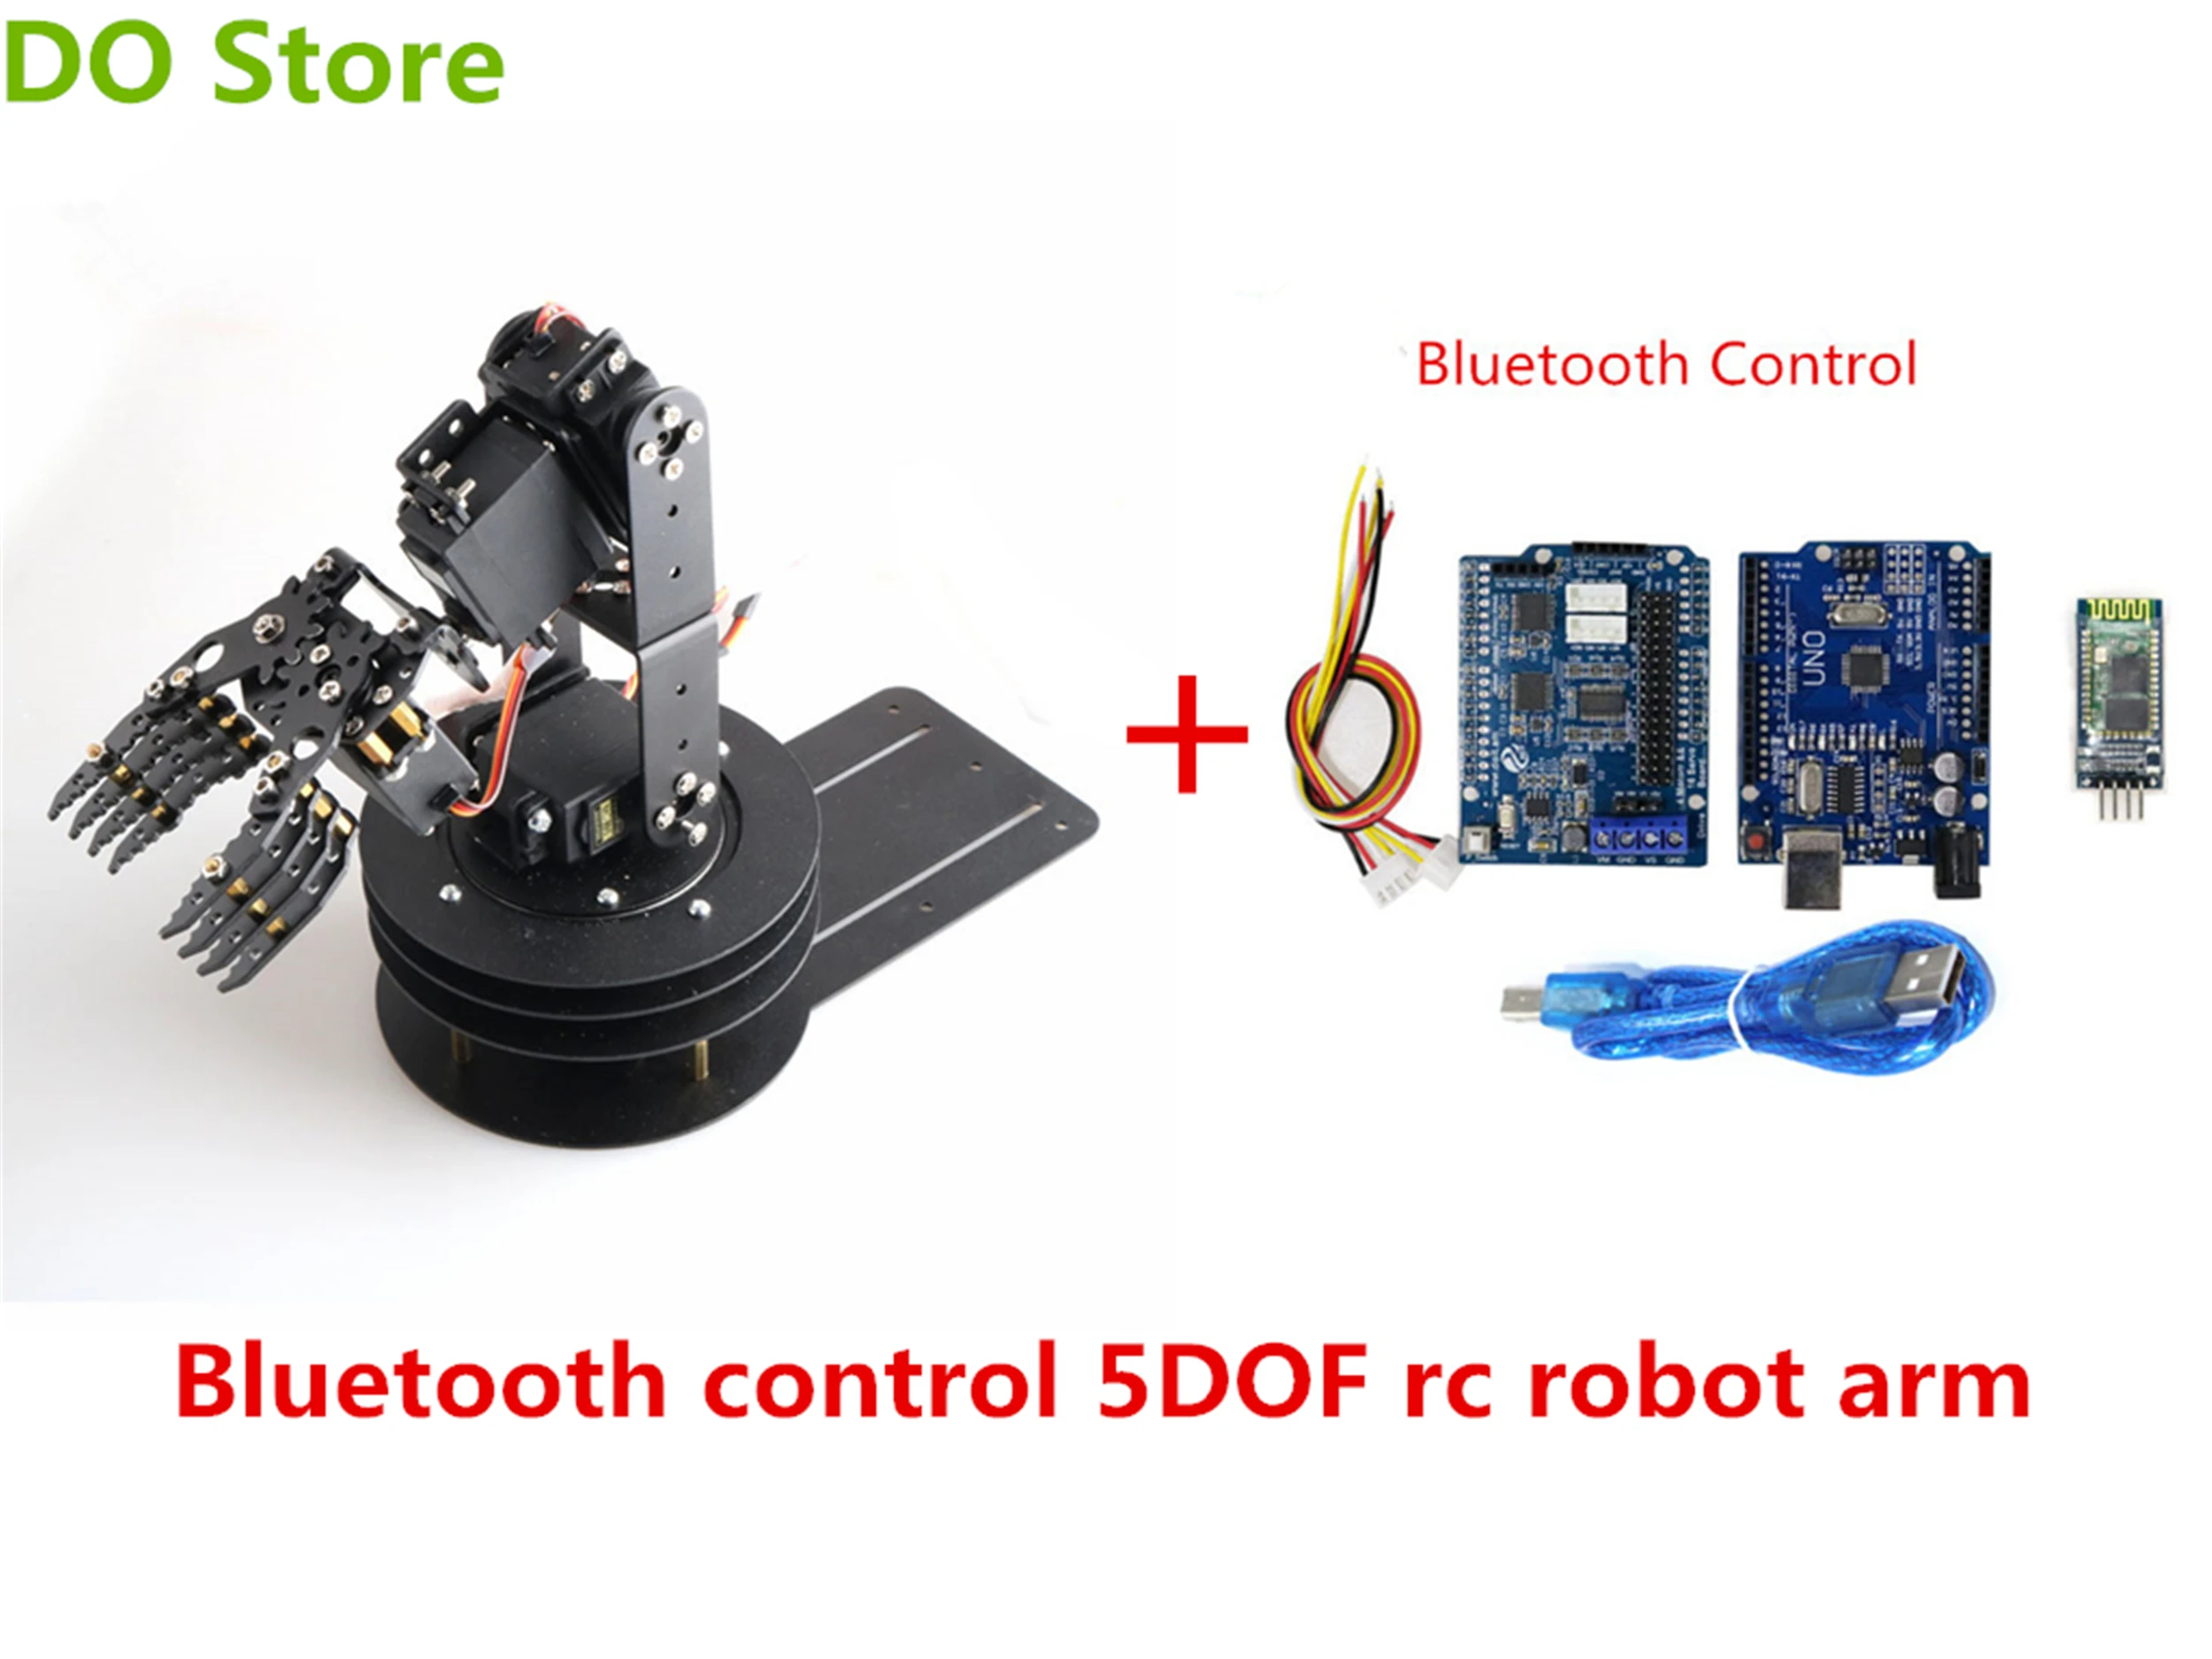
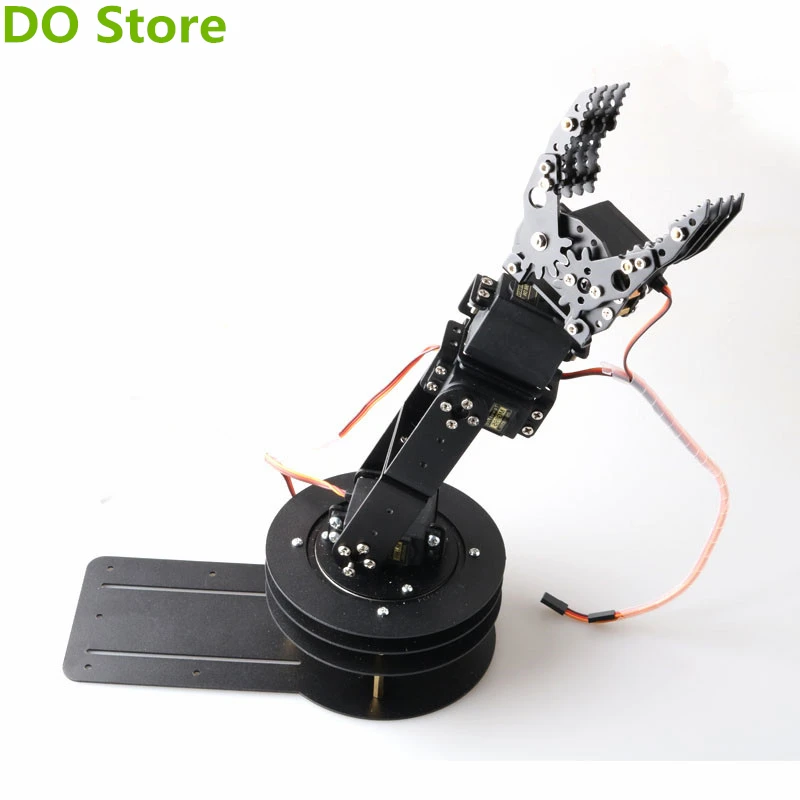
Магазин полностью стремится к созданию новой 5-DOF роботизированной руки с цельнометаллическим вращающимся основанием, который более красив по внешнему виду и мощнее в вращении! Весь набор металлических фитингов изготовлен из твердого алюминиевого сплава толщиной 2 мм, что является очень прочным; Состоит из набора металлических дисков и большого металлического подшипника. Весь вес руки и силы, генерируемые во время движения, ложатся на круглый большой подшипник и Медный столб основания, который прекрасно защищает сервопривод, который контролирует вращение левой и правой руки, что делает его более гибким и улучшенным. Стабильность основания и срок службы значительно увеличены. Роботизированная рукоятка оснащена комплектом беспроводного управления, который позволяет легко контролировать движение руки робота через приложение и ручку.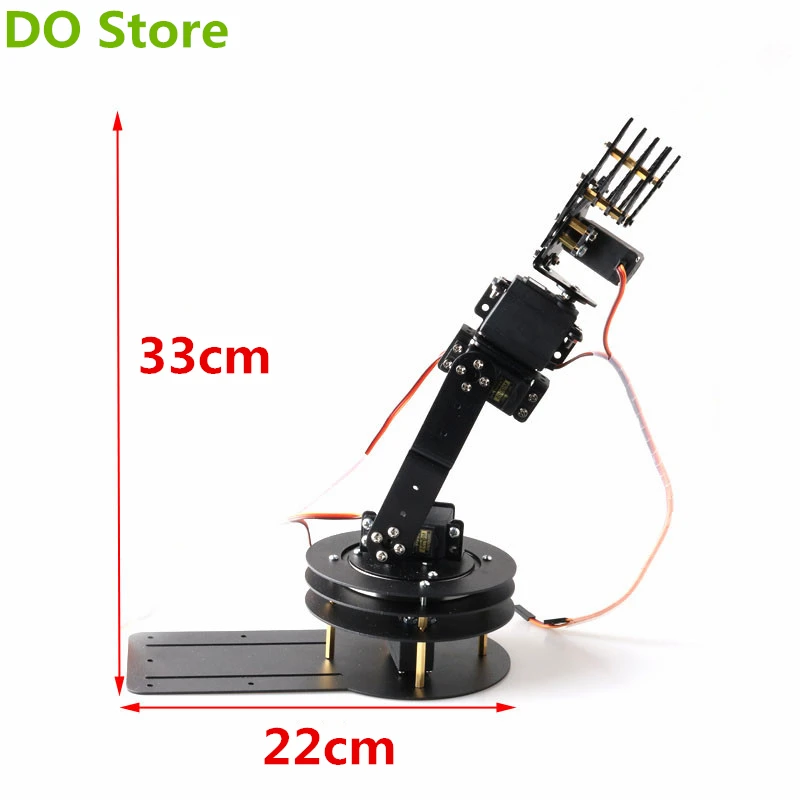
G6 вышлите ваш заказ прямо к этому поставщику параметры:
Материал: Твердый алюминиевый сплав Вес: около 40 г (без сервопривода) Максимальное Угловое разделение: 86 мм Общая длина: 83 мм (общая самая длинная длина при закрытии лапы) Общая ширина ①: 150 мм (максимальная общая ширина при открытой лапе) Общая ширина ②: 55 мм (Максимальная общая ширина при закрытии лапы) Общая толщина: 54 мм (Максимальная общая толщина с рулевыми лапами)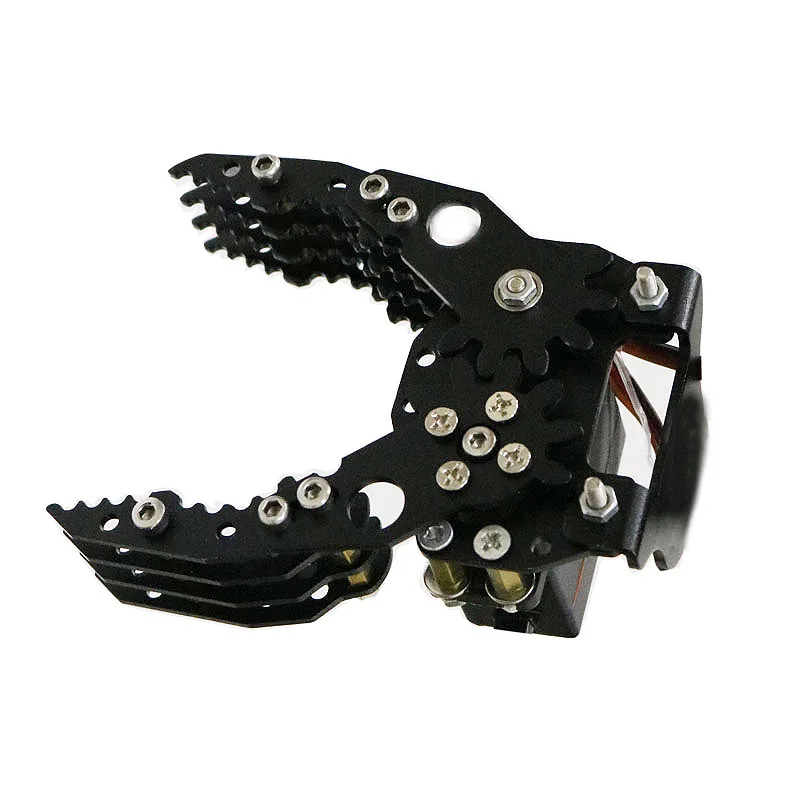
MG996R servo параметры:
Размер продукта: 40,7*19,7*42,9 мм Продукт тяга: 15 кг/см (6 V) Вес: 55 г Рабочая скорость: 0,17 сек/60 градусов (4,8 в без нагрузки) Рабочая скорость: 0,13 сек/60 градусов (6,0 В без нагрузки) Крутящий момент стойла: 9 кг-см (180,5 унций) при напряжении 4,8 в Крутящий момент стойла: 12 кг-см (208,3 унций) при 6 в Рабочее напряжение: 4,8-7,2 в Шестерни: металл Шестерни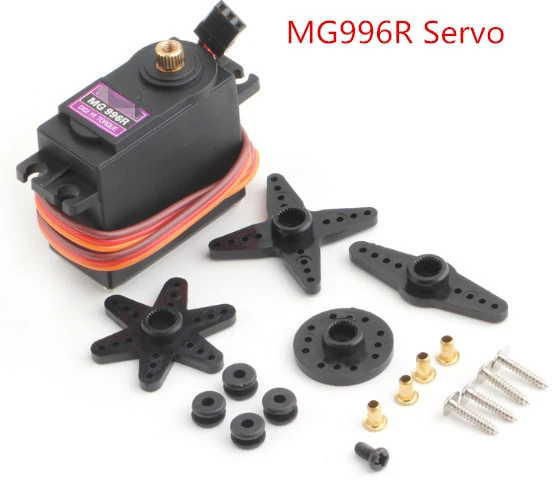
Управление Тип:
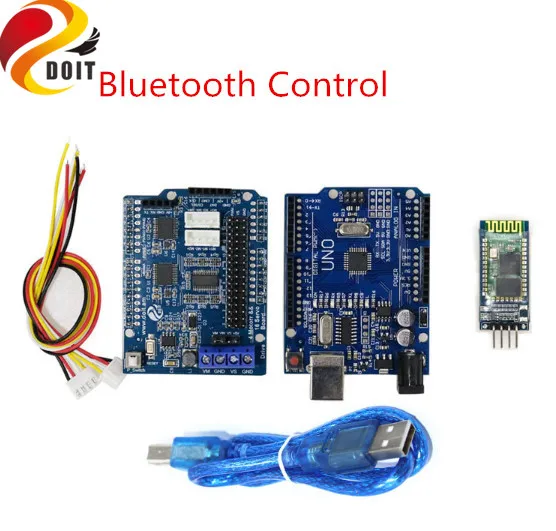
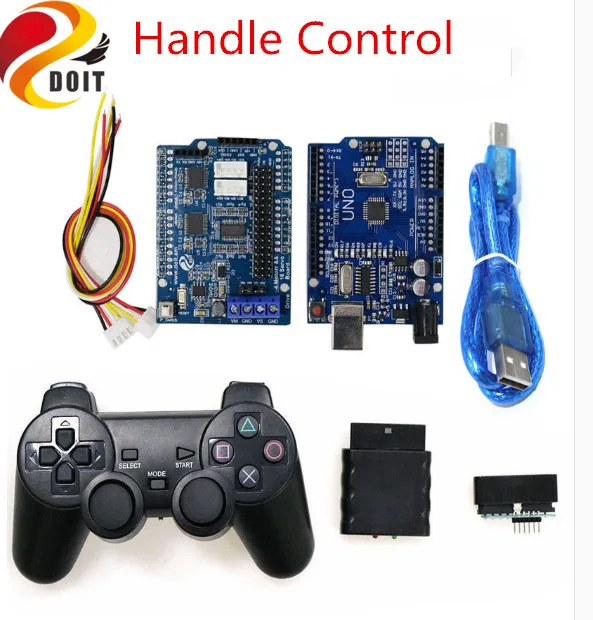
4-полосная двигатель и 16-way сервопривод доска Особенности (синий и зеленый цвета случайным образом отправлено):
Одновременно приводите 2 или 4 мотора постоянного тока и 16 сервоприводов; Совместимость с макетной платой Arduino; Поддержка Wi-Fi DT-06, Bluetooth HC-05 и способов связи, таких как ручки; Это лучший выбор для развития роботизированного оружия, роботов, умных автомобилей и автомобилей баланса;Модуль расширения, штыревая панель описание и схема:
16-ходовой сервоприводом & 4 Двигатель привода доска, используя TB6612 четырехходовой езды на автомобиле, PCA9685 для 16-полосная servo control. Извлеките Arduino UNO I/O pin; Максимальное входное напряжение блока питания-15 в/постоянный ток; Резервные гнезда модуля Bluetooth и Wi-Fi; Запасная ручка PS2; 4-канальный DC мотор привода, с переключением между дальним-канал максимальный ток 1.2A средней/3.2A козырьком; 16-way servo drive pin, блок питания может быть переключен с помощью внешнего/внутреннего источника питания перемычки;Продукт технические характеристики:
Потребляемая мощность: Электропитание двигателя (VM): 4,5 V ~ 36 V, может питаться отдельно; Сервопривод питания (вин): 5 ~ 18 в, может питаться отдельно; Использование одного источника питания: Открытая цепь ВМ и вин, (отдельно Управляйте мотором, 6 ~ 36 В); Открытая цепь против и вин, отдельно Управляйте сервоприводом (6 ~ 18 В); Короткое замыкание ВМ и Вин при коротком замыкании против и 5 В. Одновременное управление двигателем (6 ~ 18 V) и сервоприводом 16 5 V

Отгрузочная ведомость:
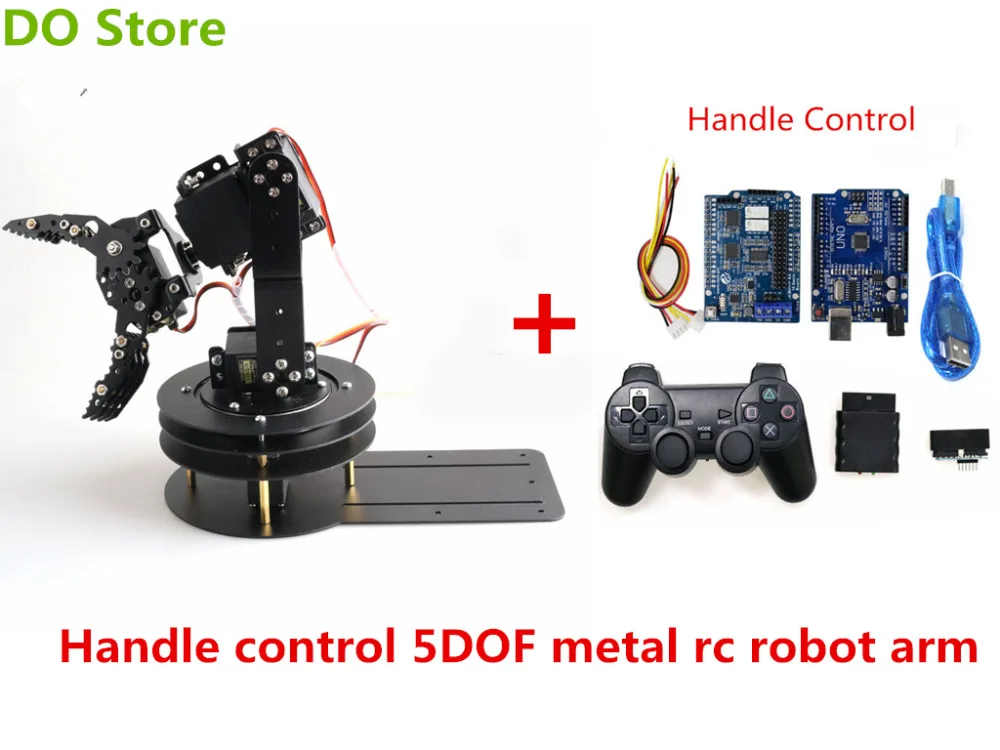
1 × 5-осевой робот-манипулятор 1 × G6 вышлите ваш заказ прямо к этому поставщику 5 × MG996R сервопривода 1 × wifi/bluetooth/ручка управления Комплект (опционально)Примечание:
Этот продукт не включает батарею; Для облегчения транспортировки изделие не собрано. Больше документов можно загрузить в wiki. doit. am.

Характеристики
- Бренд
- SZDoit
- Материал
- Металл
- Технические характеристики
- Значение 6
- Колесная база
- Нижняя пластина
- Габаритные размеры
- 33*22cm
- Номер модели
- 5DOF
- Тип транспорта
- На бретельках
- Расходный материал для инструментов
- Сборное стекло
- Периферийные устройства для дистанционного управления
- Пульт дистанционного управления
- Предназначение
- Транспортные средства и Игрушки Дистанционного уПлита
- Детали для тюнинга и запчасти
- Рука
- Характеристики
- Сборка
- Детали дистанционного управления и комплектующие
- Главная ось
Сопутствующие товары


