


Описание
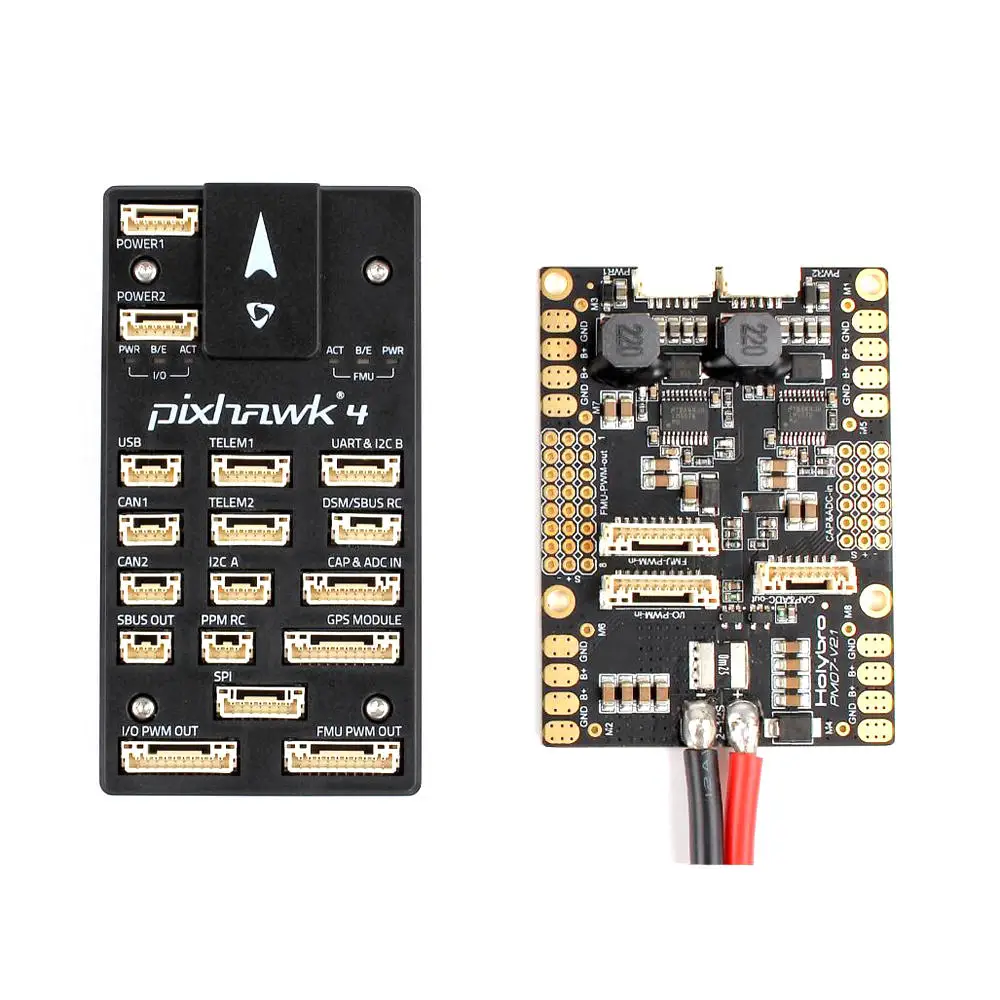
Holybro Pixhawk 4 Контроллер полета STM32F765 32 бит ARM w/PM07 управление питанием 5 в UBEC выход
Характеристики продукта, новый и небольшой форм-фактор, больше вычислительной мощности и 2 раза оперативной памяти, чем предыдущая версия, новые датчики с более высокой стабильностью температуры, интегрированная изоляция вибраций, повышенная Простота в использовании: предустановленный с самым свежим PX4 (v1.7), Дополнительные порты для лучшей интеграции и расширения
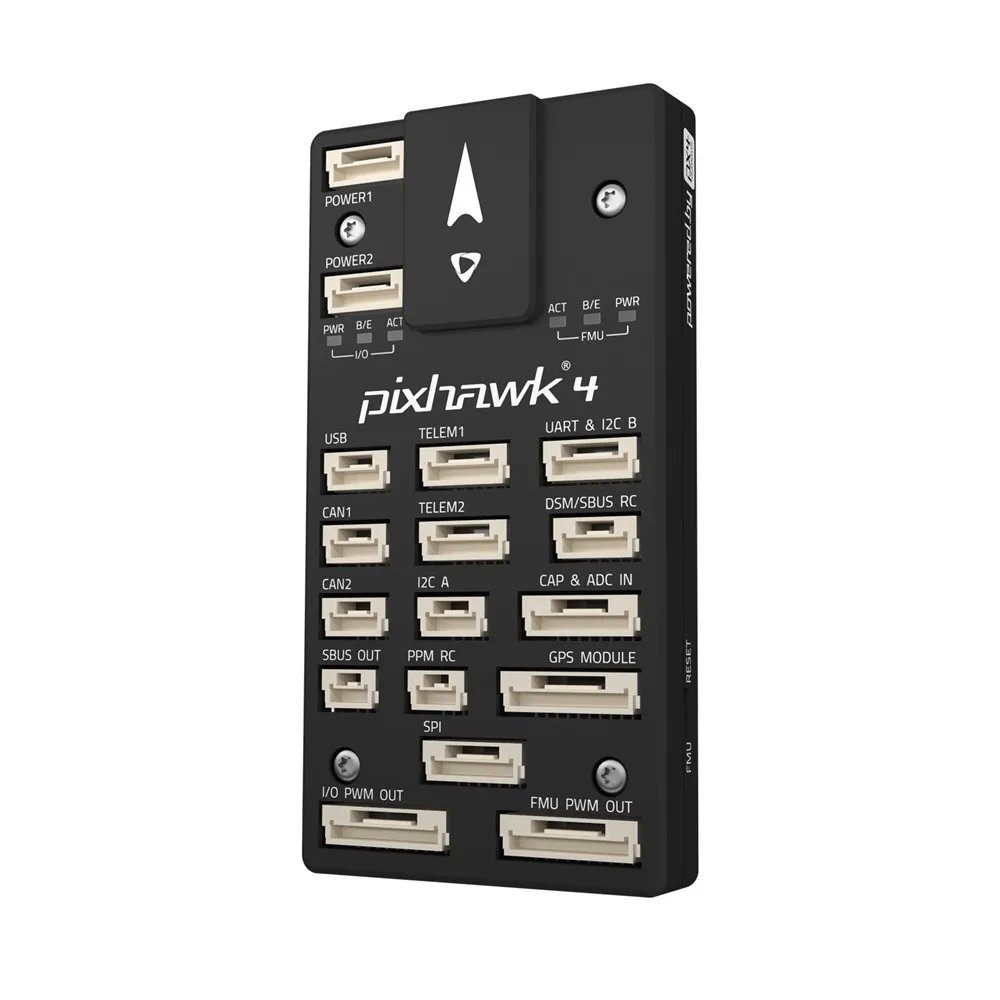
Pixhawk® 4-это последнее обновление для успешного поколения контроллеров полета Pixhawk. Он разработан и разработан в сотрудничестве с Holybro и командой PX4, оптимизирован для запуска полного стека Dronecode и поставляется с предустановленной последней прошивкой PX4 (v1.7).
Он оснащен самой передовой процессорной технологией ST Microelectronics®, сенсорной технологией Bosch®, InvenSense® и операционной системой NuttX в реальном времени, обеспечивая невероятную производительность, гибкость, и надежность для управления любым автономным транспортным средством.
Микроконтроллер Pixwhawk 4 теперь имеет 2 Мб флэш-памяти и 512кб оперативной памяти. С увеличенной мощностью и объемом оперативной памяти разработчики могут быть более производительными и эффективными в своей работе по разработке. На автопилоте могут быть применены более сложные Алгоритмы и модели.
Высокопроизводительные, малошумные IMUs на плате предназначены для приложений стабилизации. Готовые для передачи данных сигналы от всех датчиков направляются для разделения штифтов прерывания и таймера на автопилоте, что позволяет точно штамповать данные датчика по времени. Новый дизайн виброизоляций обеспечивает более точные показания, что позволяет транспортным средствам достигать более высоких результатов полета в целом.
Две внешние шины SPI и шесть привязанных линий выбора чипов позволяют добавить дополнительные датчики и совместимую с SPI нагрузку. В общей сложности четыре шины iec, две предназначены для внешнего использования и две скомпонованы с последовательными портами для gps/модули компаса.
Набор для разработки Pixhawk 4 autopilot идеально подходит для разработчиков в лабораториях, стартапах, а также для учёных (исследований, профессоров, студентов).
Параметры:
Система управления полетом
Основной процессор FMU: STM32F765 32 бит Arm® Cortex®-M7, 216 МГц, 2 Мб памяти, 512кб ram
IO Процессор: STM32F100 32 бит Arm® Cortex®-M3, 24 МГц, 8 КБ SRAM
Accel/Gyro: ICM-20689
Accel/гироскоп: BMI055
Mag: IST8310
Барометр: MS5611
Размеры: 44x84x12 мм
Вес: пластиковый чехол: 33g
Чехол из алюминия: 44g
Мощность Управление доска
Производитель: HolyBro
Модель: PM07
Название позиции: Плата управления питанием PM с 5 В BEC для контроллера полета Pixhawk 4
Выход UBEC: 5 В @ 3A
UBEC Входное напряжение: 7-15 в (2-12 с)
Размер: 68x50x8 мм
Монтажное отверстие: 45x45 мм
Вес: 36 г
Интерфейсы
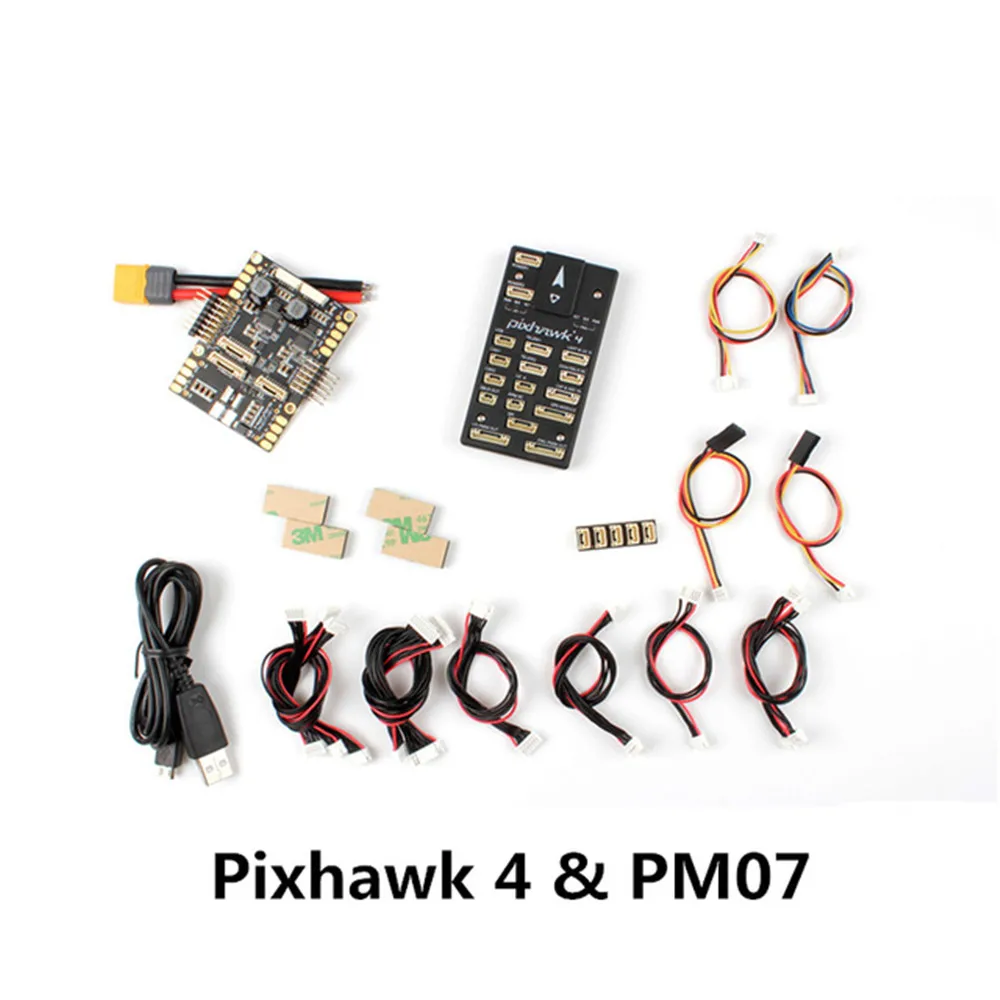
Посылка включает в себя:
1 x Pixhawk4 с Пластик чехол
1 x плата управления питанием Pixhawk 4
1 x разветвитель IEC
3x6-6 pin кабель (питание)
2x4-4 pin кабеля (CAN)
1x6-4 pin кабель (для передачи данных)
2x10⁻¹⁰ pin кабеля (ШИМ)
1x8 до 8-ми штифтовый кабель (AUX)
1 х PPM/SBUS out кабель
1 х кабель приемника XSR
1 x Приемник DSMX кабель
1 х кабель приемника SBUS
USB кабель (1 шт.);
1x6*3 2,54 мм Шаг горизонтальный штифт
1x8*3 2,54 мм Шаг горизонтальный штифт
1 x набор пены
1 x Руководство по быстрому запуску Pixhawk4
1 х плата управления питанием Руководство по быстрому запуску


Характеристики
- Бренд
- holybro
- Материал
- Комбинированный материал
- Технические характеристики
- Значение 2
- Колесная база
- Нижняя пластина
- Габаритные размеры
- 44x84x12mm
- Номер модели
- Holybro Pixhawk 4 Flight Controller w/PM07 Power Management
- Тип транспорта
- Вертолеты
- Расходный материал для инструментов
- Тип сборки
- Периферийные устройства для дистанционного управления
- ESC
- Детали для тюнинга и запчасти
- Переходник
- Характеристики
- Сборка
- Детали дистанционного управления и комплектующие
- Регуляторы скорости
Сопутствующие товары


