



Описание
Holybro Pixhawk 4 PX4 Flight control FC набор STM32F765 Accel/Gyro ICM-20689 Neo-M8N gps силовой модуль PM07 Fr FPV RC Eders DIY Acc
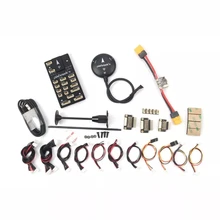
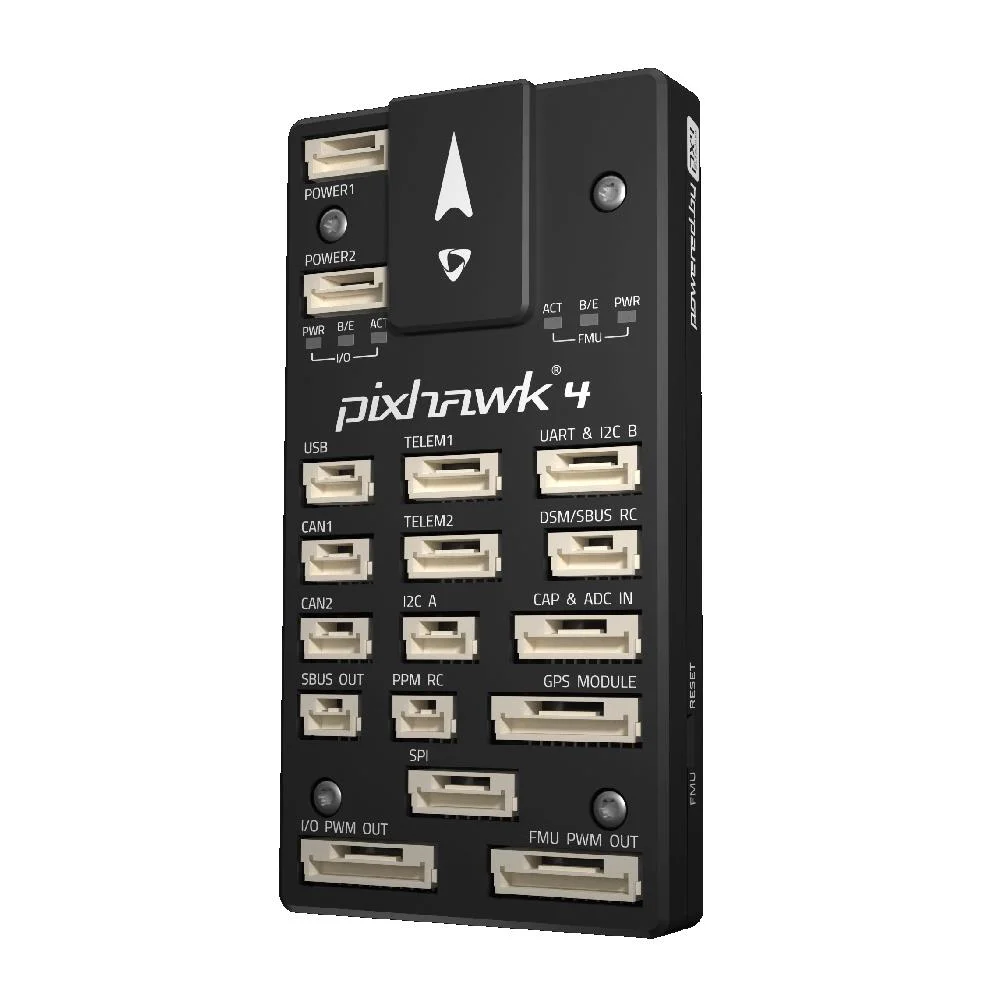
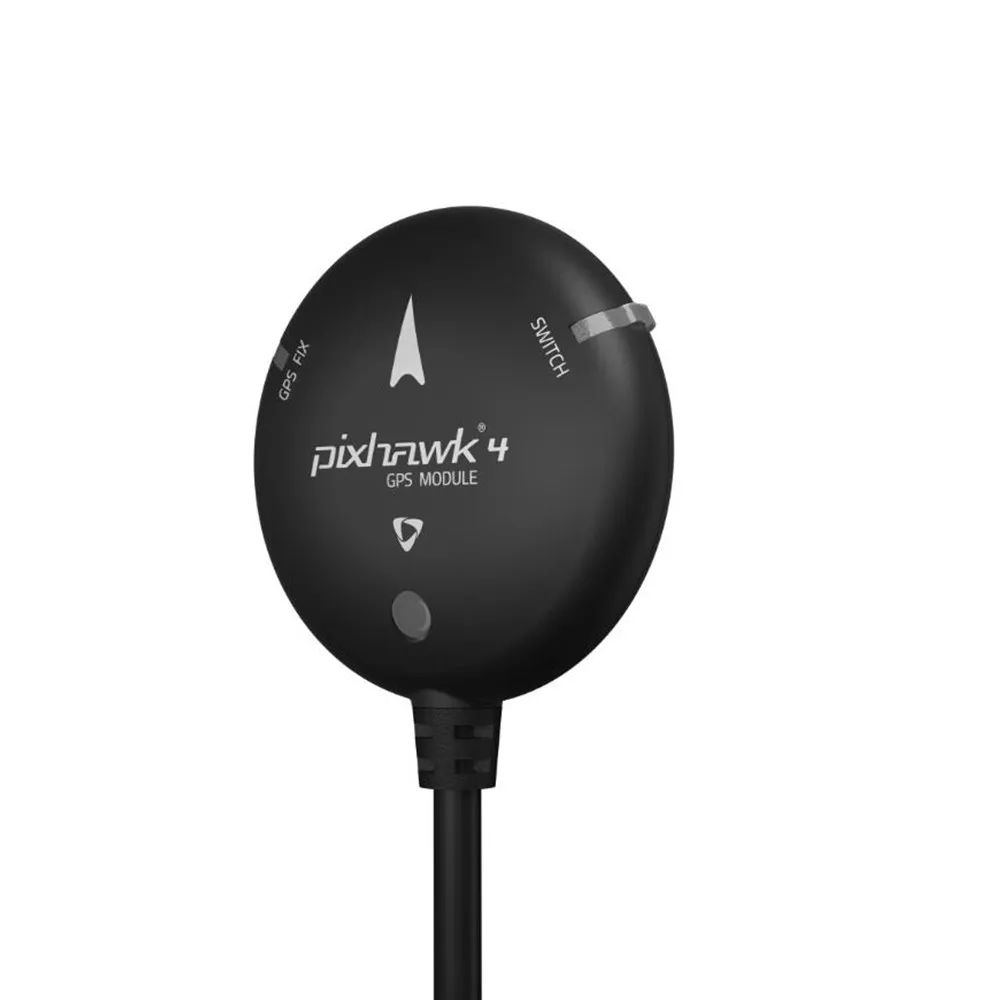
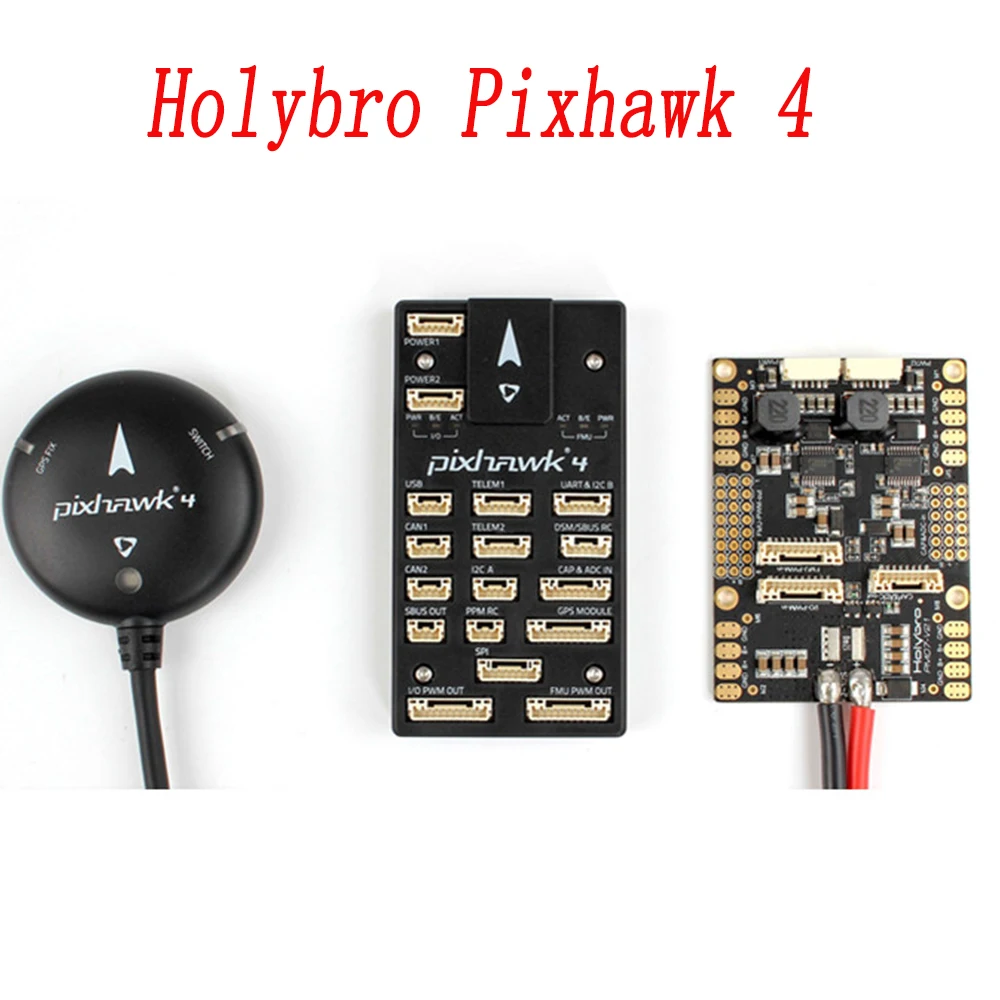
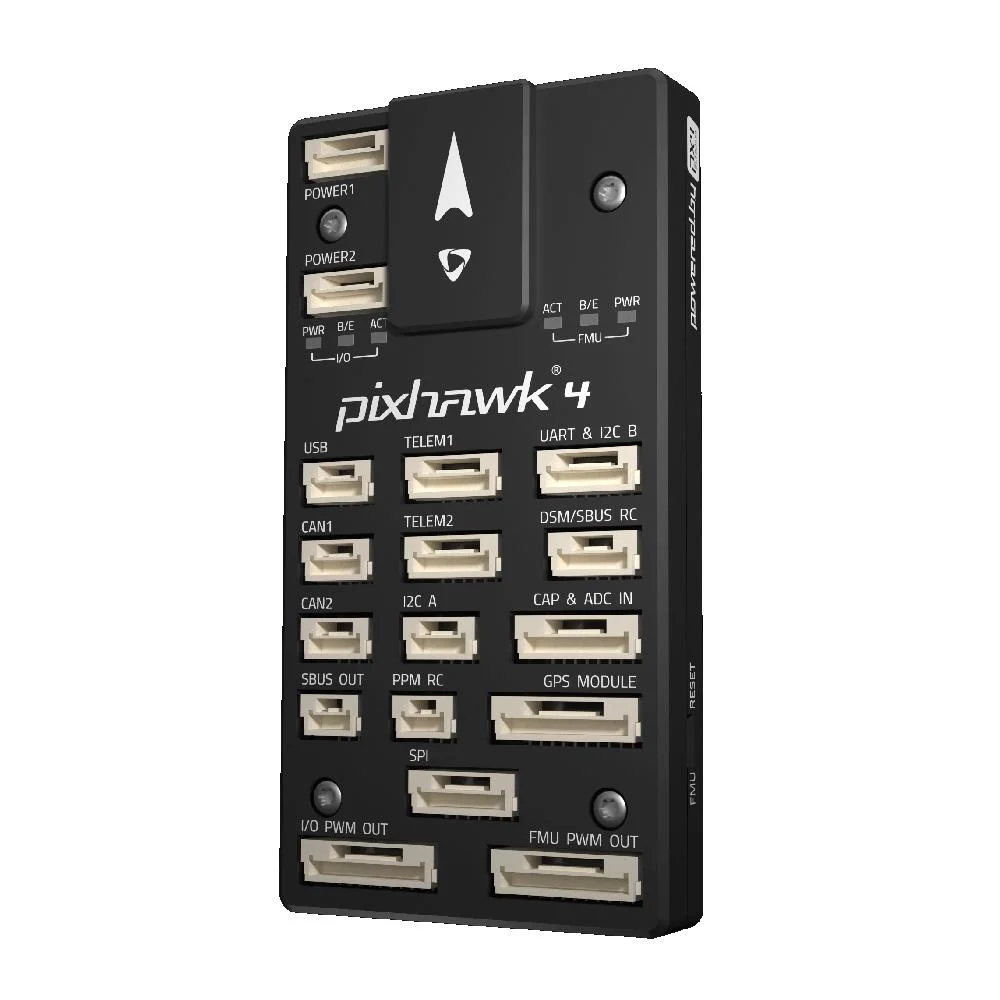
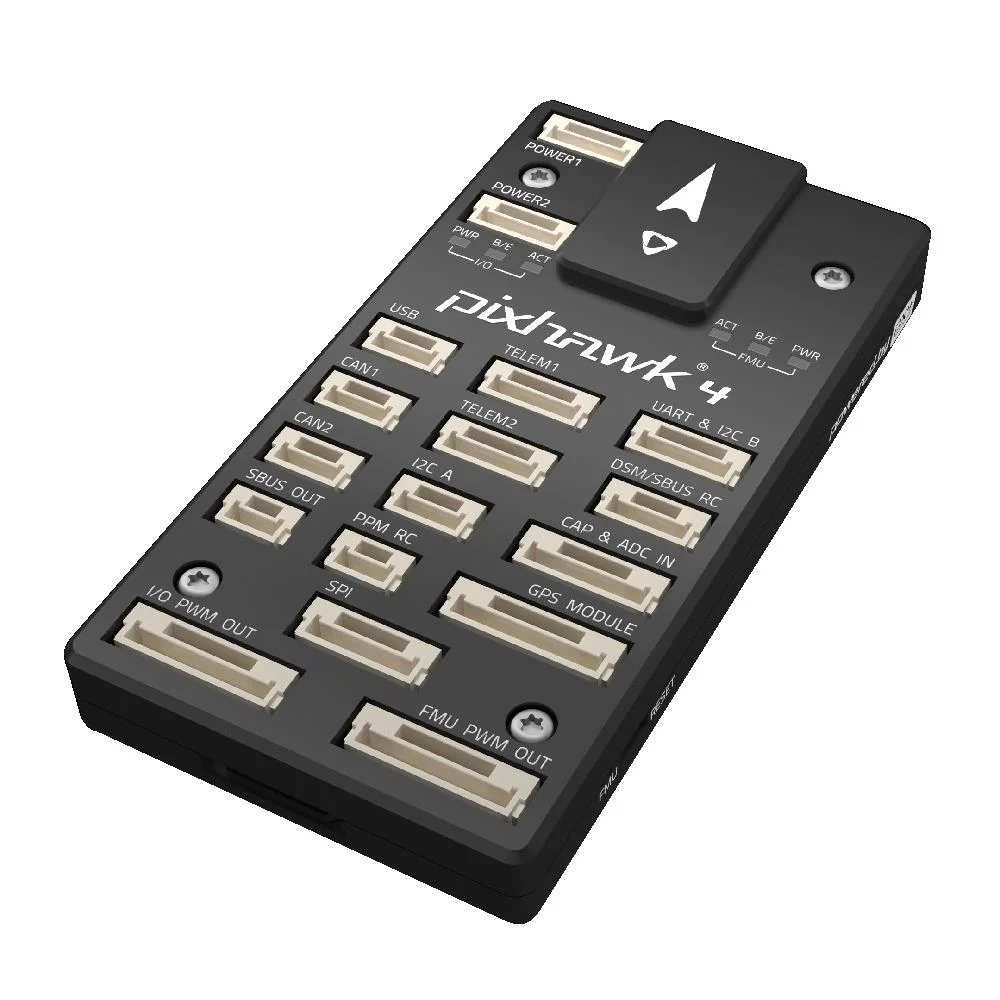
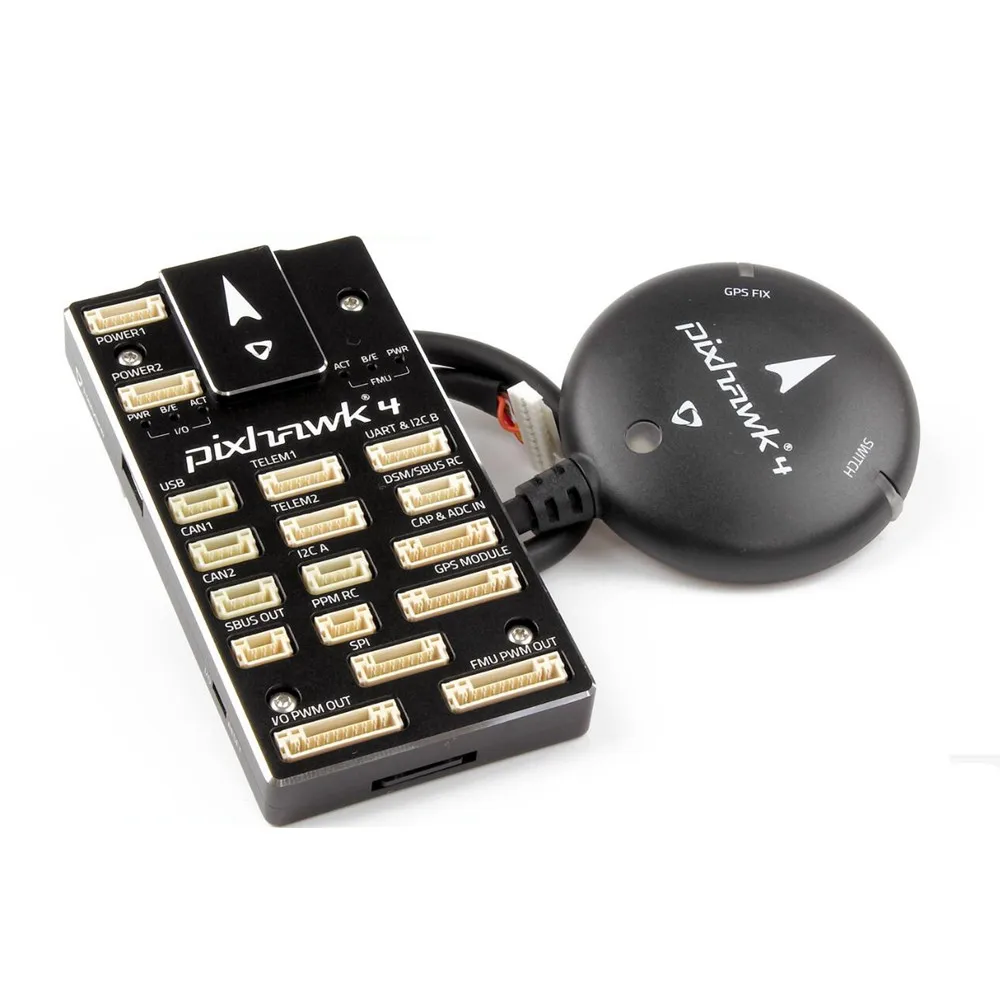
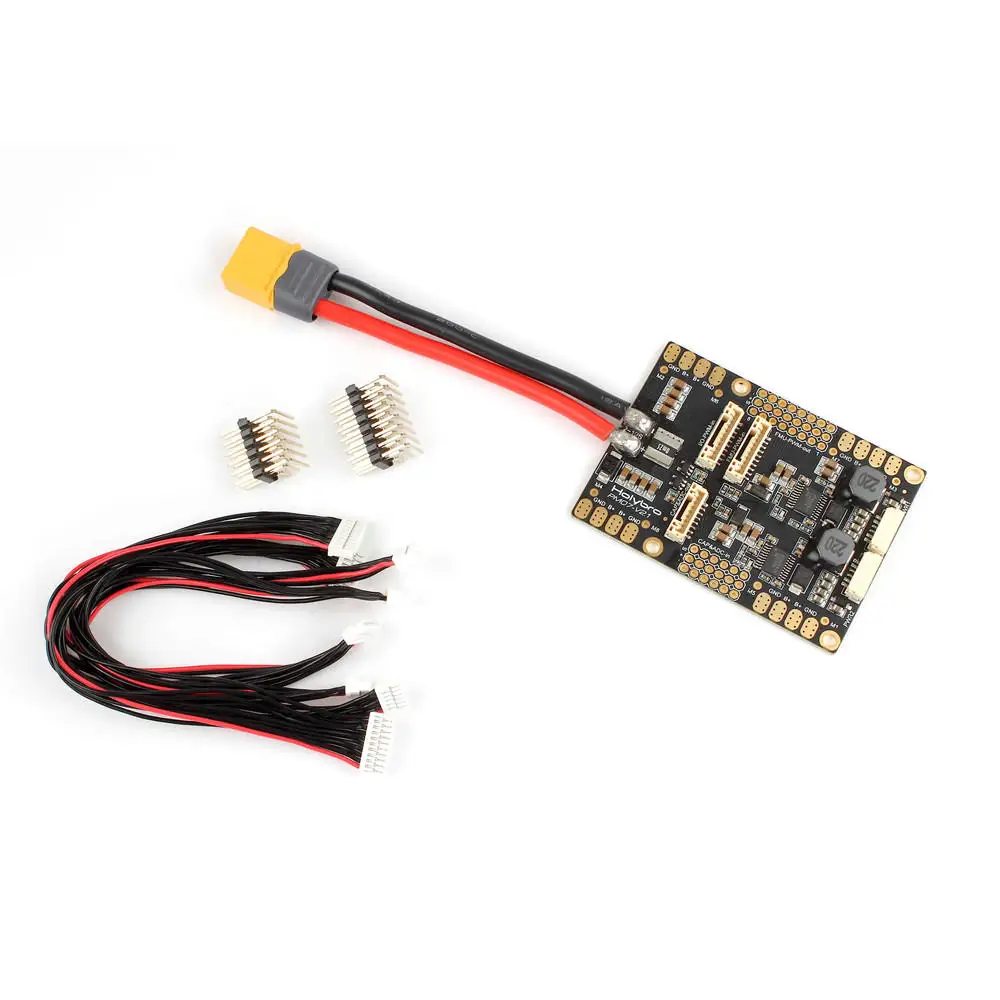
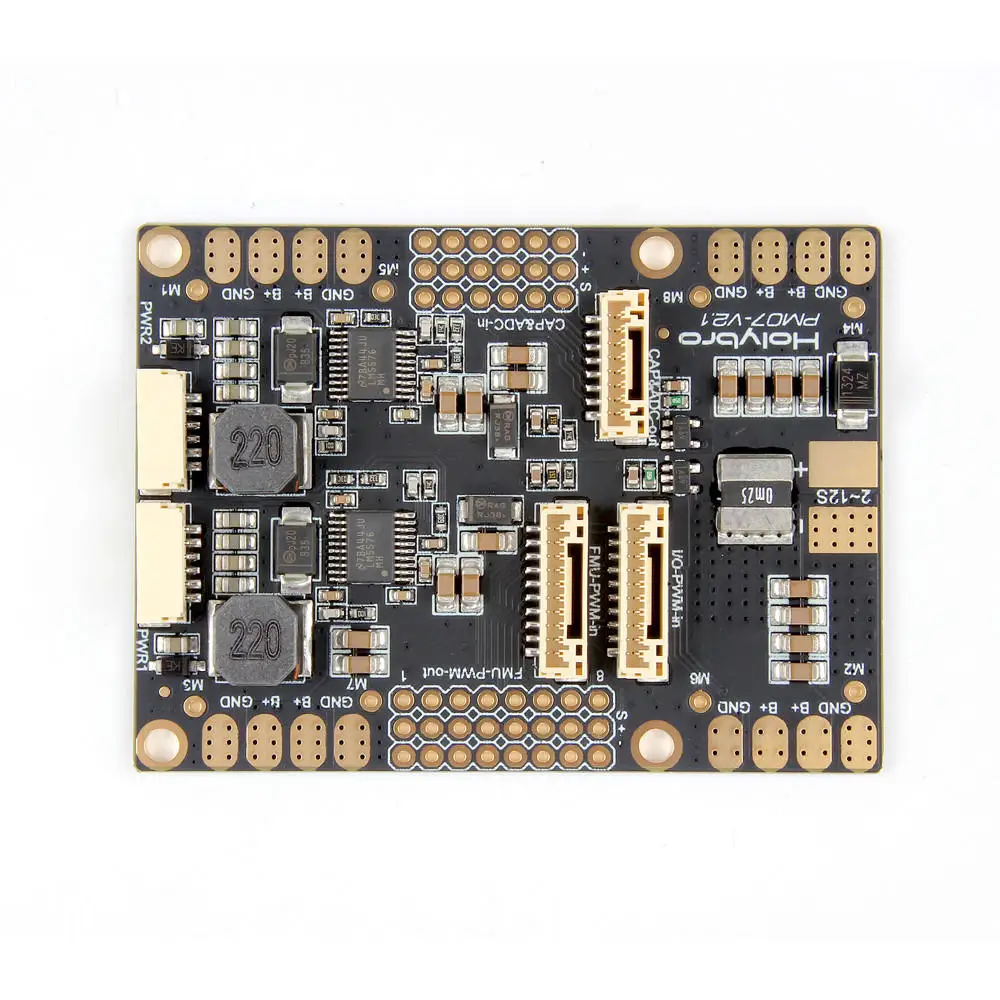
Характеристики продуктаНовый и малый форм-фактор-Больше вычислительной мощности и в 2 раза больше оперативной памяти по сравнению с предыдущими версиями-Новые датчики с более высокой стабильностью температурыИнтегрированный вибрирующий изоляции-Высокая Простота в использовании: предустановленный с последними PX4 (v1.7)-Дополнительные порты для лучшей интеграции и расширенияОписание продукта:Pixhawk 4-это последнее обновление для удачного семейного контроллера полета Pixhawk. Он разработан и разработан в сотрудничестве с Holybro и командой PX4, оптимизирован для запуска полного стека dronecode и поставляется с предварительной загрузкой с последней прошивкой PX4 (v1.7).Он включает в себя новейшие современные процессорные технологии от ST Microelectronics, Bosch sensor technology, InvenSense и NuttX в режиме реального времени, обеспечивая невероятную мощность, гибкость, и надежность для управления любым автономным транспортным средством.Микроконтроллер Pixwhawk с дисплеем 0,2 теперь имеет флэш-память 2 Мб и 512кб оперативной памяти. С увеличением производительности и объема оперативной памяти разработчики могут стать более производительными и эффективными в своей работе по разработке. На автопилоте могут быть применены более сложные Алгоритмы и модели.Высокопроизводительные, малошумные IMUs на плате предназначены для приложений стабилизации. Готовые для передачи данных сигналы от всех датчиков не помещаются для отключения и захвата таймера на автопилоте, что обеспечивает точное время штамповки данных датчика. Переработанная виброизоляция обеспечивает более точные показания, что позволяет транспортным средствам достичь лучшей общей производительности полета.Две внешние шины SPI и шесть подключенных линий выбора чипов позволяют добавить дополнительные датчики и высокоскоростную нагрузку SPI. В общей сложности четыре шины iec, две предназначены для внешнего использования и две скомпонованы с последовательными портами для gps/модули компаса.Набор для разработки Pixhawk 4 autopilot идеально подходит для разработчиков в лабораториях, стартапах и для учёных (исследований, профессоров, студентов).Технические характеристики-Основной процессор FMU: STM32F76532 бит Armreg Cortexreg-M7, 216 МГц, 2 Мб памяти, 512кб ram-IO Процессор: STM32F10032 бит Armreg Cortexreg-M3, 24 МГц, 8КБ SRAMБортовой датчикиAccel/Gyro: ICM-20689Accel/гироскоп: BMI055Mag: IST8310Барометр: MS5611Gps: Neo-M8N приемник gps/ГЛОНАСС; Встроенный магнитометр IST8310Интерфейсы-8-16 сервовыходов ШИМ (8 от IO, 8 от FMU)-3 выделенных PWM/capture входов на FMU-Gewidmet R/C вход для CPPM-Gewidmet R/C вход для Spekt ***/DSM и S. bus с аналоговым/ШИМ RSSI входом-Gewidmet S. Bus servo выход-5 последовательных портов общего назначения2 с полным контролем потока1 с раздельным ограничением тока 1.5A-3 I2C порты-4 шинам SPI1 внутренняя высокоскоростная шина датчика SPI с 4 чипами и 6 DRDYs1 внутренняя шина SPI с низким уровнем шума, предназначенная для барометра с 2 чипами, no DRDYs1 внутренняя шина SPI, предназначенная для FRAMПоддержка специальной калибровки SPI EEPROM, расположенной на модуле датчика1 внешний SPI-До 2 CANBUS для двойной CAN с последовательным ESCКаждый CANBus имеет одно бесшумное управление или управление ESC RX-MUXАналоговые входы для напряжения/тока 2 батарей2 дополнительных аналоговые входные сигналыЭлектрические данныеНапряжение мощности:-Выход модуля питания: 4,9-5,5 В-Максимальное входное напряжение: 6 В-Максимальное Измерение тока: 120A-Вход питания USB: 4,75-5,25 в-Вход сервопривода: 0-36 вМеханический данныхРазмеры: 44x84x12 мм-Вес: 15,8 гЭкологические данные, качество и надежностьРаботая temp. -40-85CТемпература хранения. -40-85CОдобренный CE-FCC, аддитивного цветового пространства-Соответствует RoHS (без свинца)Обнаружатся дефекты inlucded:Для PX4, у нас есть пластиковый чехол и алюминиевый (AL) чехол. В выборе, пластик означает пластиковый чехол, AL означает, что он имеет алюминиевый чехолПри выборе:1. Полный комплект PX4 (с gps и PM07):Pixhawk4 * 1Модуль gps Pixhawk4 * 1Плата управления питанием Pixhawk 4*1Плата сплиттера IEC * 16-6 pin кабель (питание) * 34-4 pin кабель (CAN) * 2От 6 до 4 pin кабель (для передачи данных) * 110-10 pin кабель (PWM) * 28-8 pin кабель (AUX) * 1PPM/SBUS выход кабель * 1XSR приемник кабель * 1Приемник DSMX кабель * 1Кабель приемника SBUS * 1Кабель USB * 1Крепление 'X'type складной пьедестал * 170 мм и 140 мм углеродный стержень stand off * 26*3 2,54 мм Шаг горизонтальный штифт * 18*3 2,54 мм Шаг горизонтальный штифт * 1Набор пены * 1Pixhawk4 Краткое руководство * 1Gps руководство по быстрому запуску * 1Плата управления питанием Руководство по быстрому запуску * 12. PX4 без gps (с PM07, но без gps,):Pixhawk4 * 1Плата управления питанием Pixhawk 4*1Плата сплиттера IEC * 16-6 pin кабель (питание) * 34-4 pin кабель (CAN) * 2От 6 до 4 pin кабель (для передачи данных) * 110-10 pin кабель (PWM) * 28-8 pin кабель (AUX) * 1PPM/SBUS выход кабель * 1XSR приемник кабель * 1Приемник DSMX кабель * 1Кабель приемника SBUS * 1Кабель USB * 1Горизонтальный Шаг 6*3 2,54 мм


Характеристики
- Материал
- Комбинированный материал
- Технические характеристики
- Значение 2
- Колесная база
- Нижняя пластина
- Габаритные размеры
- 44x84x12mm
- Номер модели
- Holybro Pixhawk 4 PX4
- Тип транспорта
- Вертолеты
- Расходный материал для инструментов
- Тип сборки
- Периферийные устройства для дистанционного управления
- ESC
- Предназначение
- Транспортные средства и Игрушки Дистанционного уПлита
- Детали для тюнинга и запчасти
- Переходник
- Характеристики
- Сборка
- Детали дистанционного управления и комплектующие
- Регуляторы скорости
Сопутствующие товары